Komunikacja kontrolera Kawasaki Robotics serii F z wyspą I/O Astraada A-Series z wykorzystaniem protokołu Ethernet/IP
Kontakt w sprawie artykułu: Jakub Gałąska - 2026-10-12
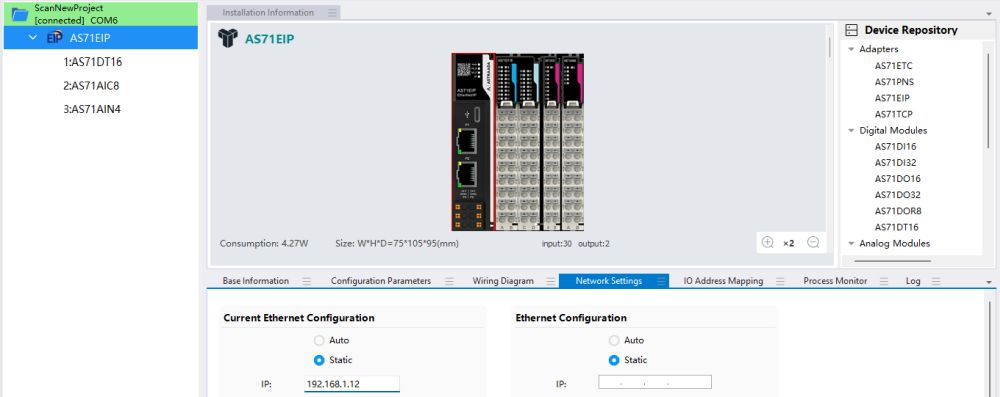
W tym artykule opisujemy krok po kroku proces nawiązania komunikacji Ethernet/IP pomiędzy kontrolerem Kawasaki serii F a wyspą wejść/wyjść Astraada A-Series AS71EIP.
Proces ten po stronie wyspy jest bardzo prosty, wymaga jedynie ustawienia adresu IP i konfiguracji trybów modułów wejść/wyjść poprzez intuicyjne oprogramowanie Astraada A-Series IO Tool. Natomiast po stronie kontrolera Kawasaki wykonuje się standardową procedurę konfiguracji do pracy jako EIP scanner.
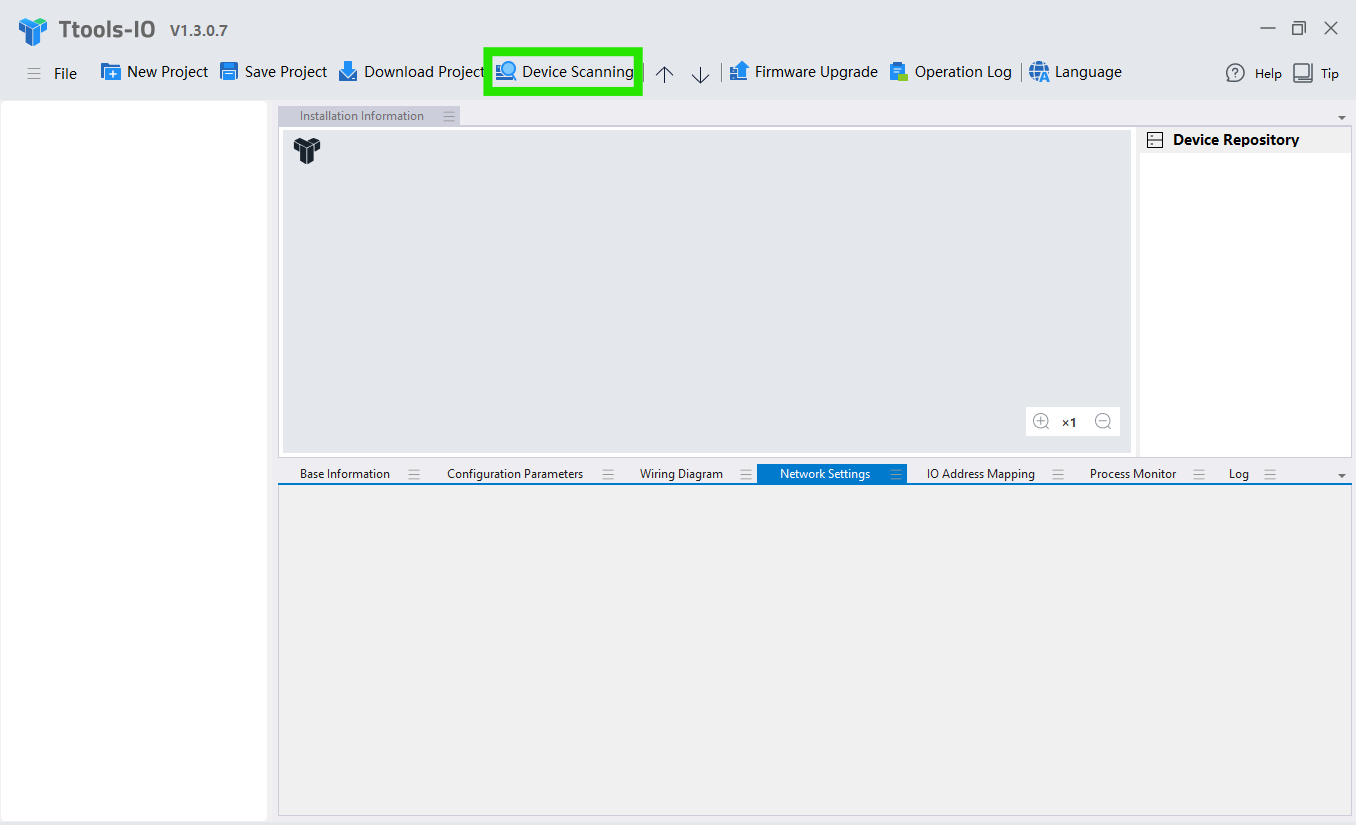
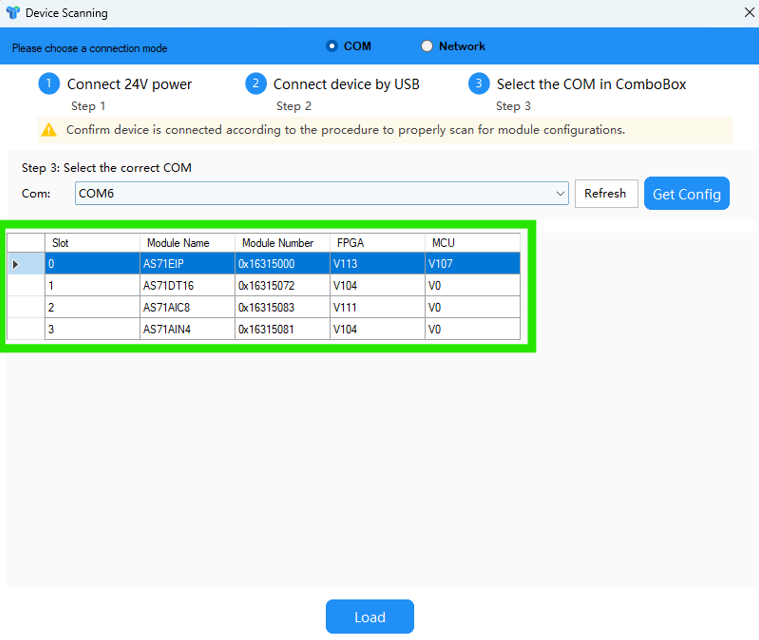
W celu poprawnego działania wersja firmware w wyspie musi wynosić co najmniej 1.08. Aktualną wersję można sprawdzić podczas skanowania wyspy (Device Scanning w oprogramowaniu Astraada A-Series IO Tool).

Uwaga! Podłączenie obwodów wejść/wyjść powinno odbyć się dopiero po zapoznaniu się z tym artykułem, a w szczególności z częścią „Konfiguracja wyspy Astraada A-Series IO”.
Szczegółowe informacje na temat serii modułów A-Series IO i oprogramowania narzędziowego można znaleźć w podręczniku produktu dostępnym na stronie internetowej wsparcia firmy ASTOR.
Konfiguracja wyspy Astraada A-Series IO
W celu skonfigurowania wyspy AS71EIP i zmiany adresu IP łączymy się do niej przez port USB-C znajdujący się na froncie urządzenia powyżej portu RJ45. Ważnym jest, aby najpierw uruchomić zasilanie modułu, a dopiero później podłączyć przewód USB-C (w przeciwnym wypadku wyspa wejdzie w tryb aktualizacji firmware).
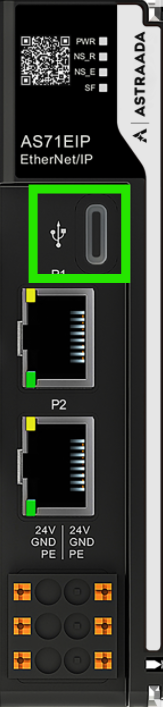
Uwaga! Do połączenia się z modułem nie należy używać kabli USB-C ←→ USB-C. Zaleca się wykorzystanie kabla USB-A ←→ USB-C.
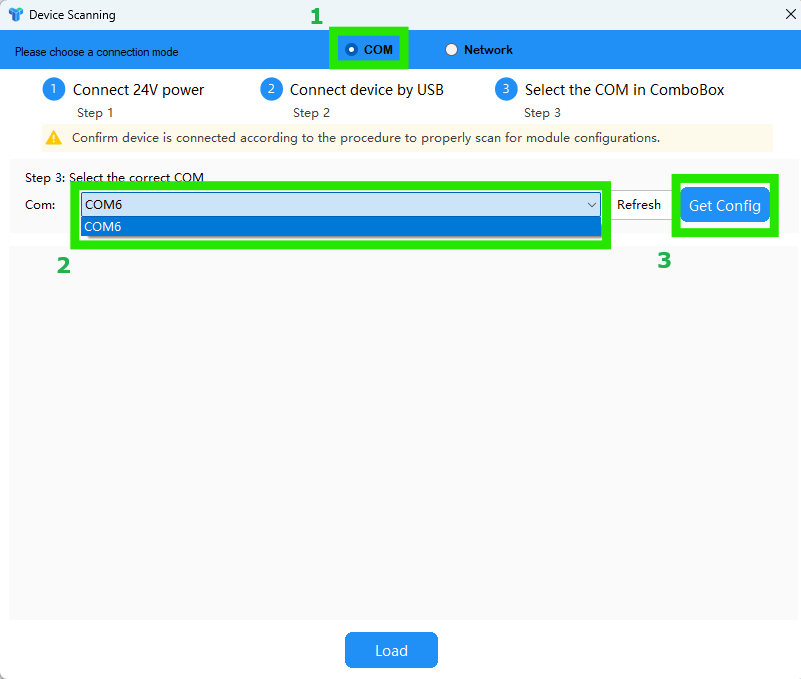
1. Po uruchomieniu programu wybieramy opcję Device Scanning.
2. Wybieramy odpowiedni port COM i klikamy Get Config.
3. Po wykonaniu skanowania sprawdzamy zgodność listy z rzeczywistością i wybieramy Load.
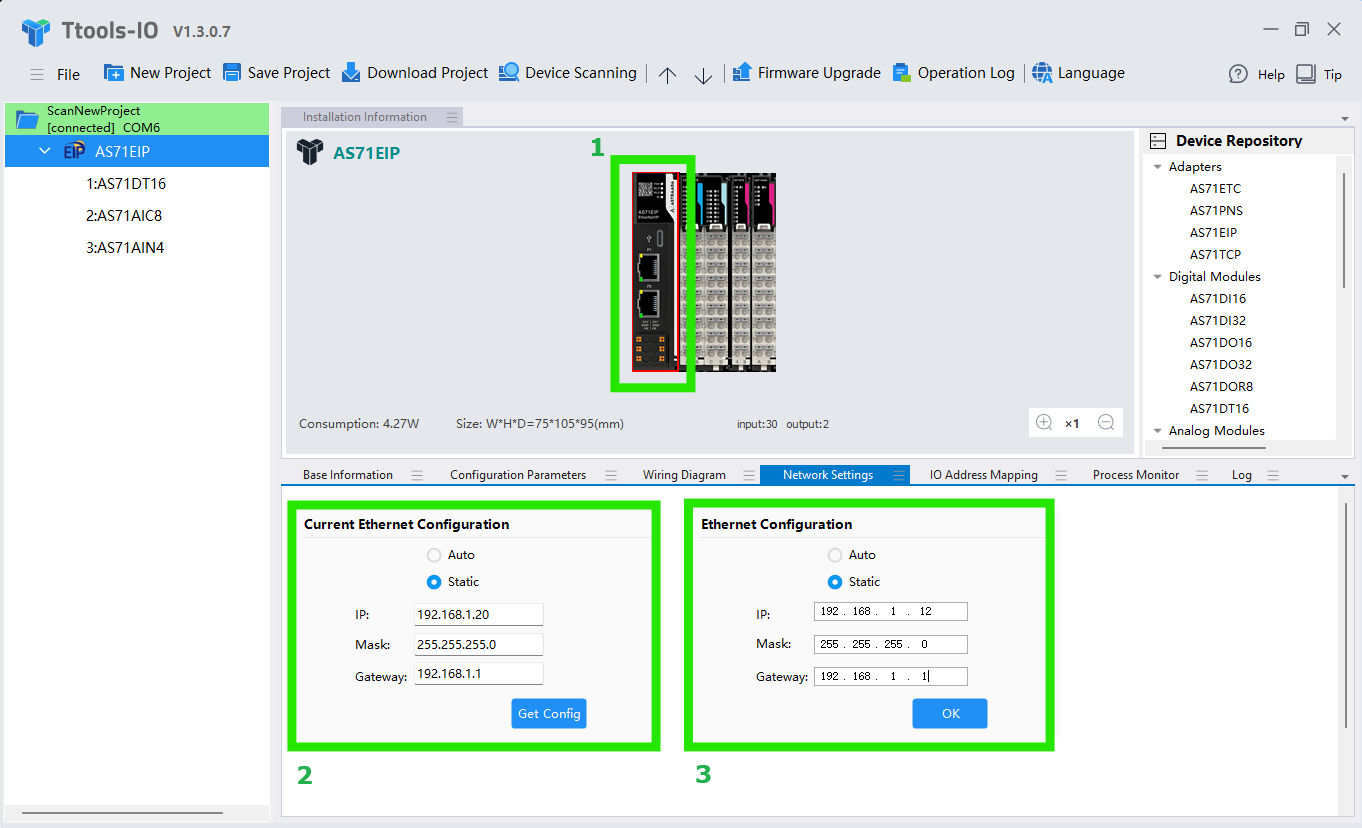
4. Jeśli to wymagane, dokonujemy zmiany adresu IP buscouplera. W tym celu klikamy na jego ikonę i przechodzimy do sekcji Network Settings. Za pomocą przycisku Get Config możemy uzyskać aktualny adres IP wyspy (domyślny adres IP to 192.168.1.20). Natomiast poprzez pole Ethernet Configuration i przycisk OK możemy nadać nowy adres IP (będzie on aktywny po następnym resecie zasilania wyspy). W tym przykładzie nadamy adres 192.168.1.12.
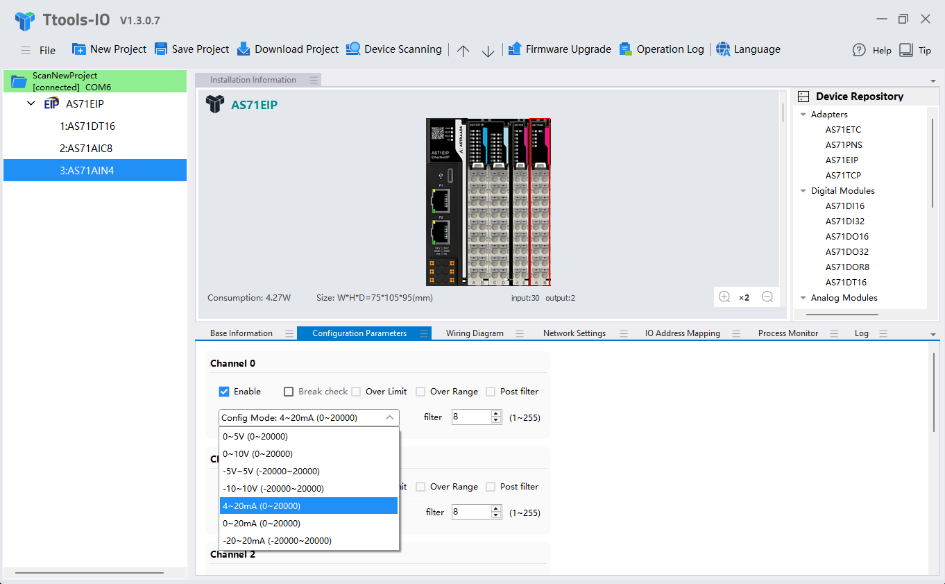
5. W razie potrzeby można wybrać dowolny z modułów IO i zmienić jego konfigurację (wybrać tryb pracy wejść/wyjść analogowych, czasy filtracji, stan wyjść po przejściu skanera w tryb STOP).
6. Na koniec należy zapisać zmiany konfiguracji poprzez kliknięcie na ikonę buscouplera AS71EIP i wybranie opcji Download Project. Poprawne wgranie zostanie potwierdzone oknem z wiadomością „Operation succeeded”.
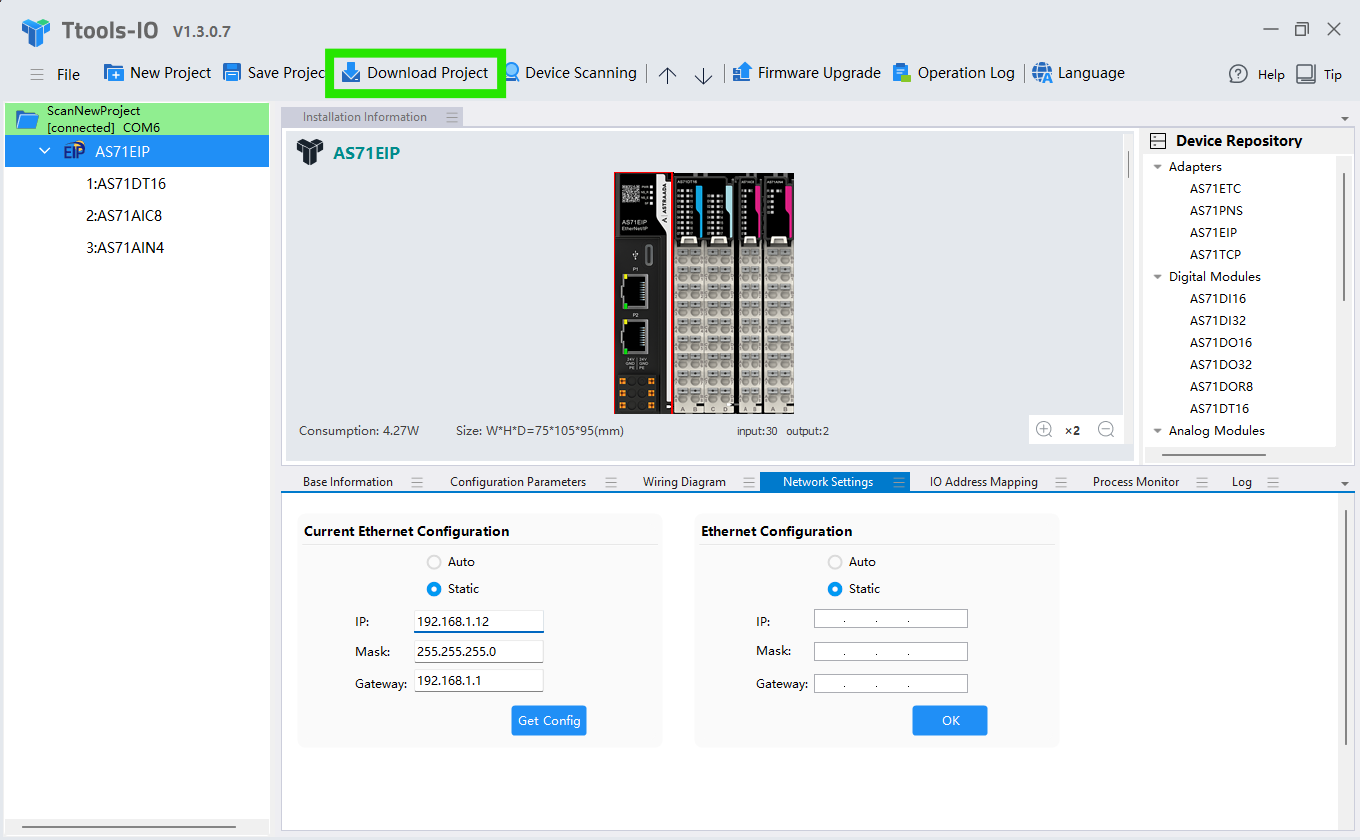
Na tym etapie należy również zapamiętać, ile bajtów wejściowych i wyjściowych ma nasza wyspa. Ta informacja będzie potrzebna przy konfiguracji kontrolera robota Kawasaki. W przypadku naszej przykładowej konfiguracji sprzętowej:
| Moduł | Output data length | Input data length |
|---|---|---|
| AS71EIP | 0 | 4 |
| AS71DT16 | 2 | 2 |
| AS71AIC8 | 0 | 16 |
| AS71AIN4 | 0 | 8 |
| Podsumowanie | O → T output length 2 | T → O input length 30 |
Informację na temat liczby bajtów w poszczególnych konfiguracjach można znaleźć w specjalnym arkuszu kalkulacyjnym dostępnym na stronie wsparcia firmy ASTOR, a także w oprogramowaniu Astraada A-Series IO Tool:
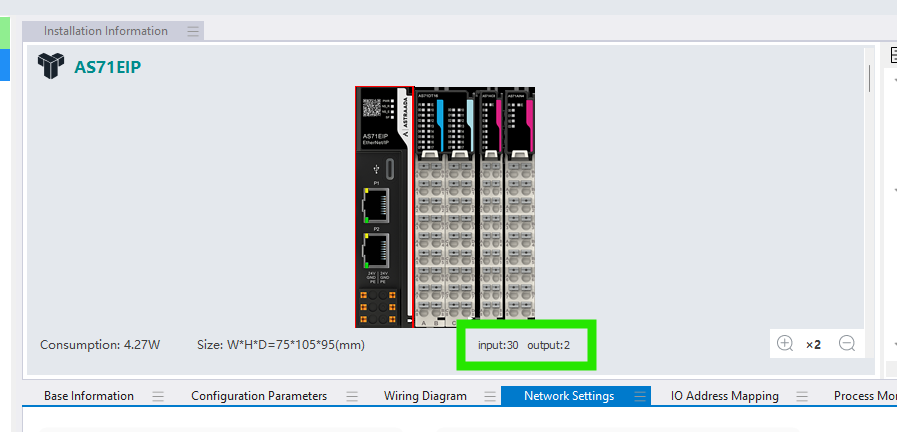
Po resecie moduł jest gotowy do pracy jako Ethernet/IP adapter i można przystąpić do konfiguracji kontrolera robota.
Konfiguracja kontrolera Kawasaki Robotics seria F
W celu komunikacji z wyspą Astraada IO konieczna jest konfiguracja kontrolera do pracy jako Ethernet/IP Scanner.
Połączenie z portami Ethernet w kontrolerach Kawasaki powinno odbyć się z wykorzystaniem kabli kategorii 5e lub wyższej (kable ekranowane). Jest bardzo istotne, aby kontroler był wyłączony w momencie podpinania i odpinania wtyczki od portu.
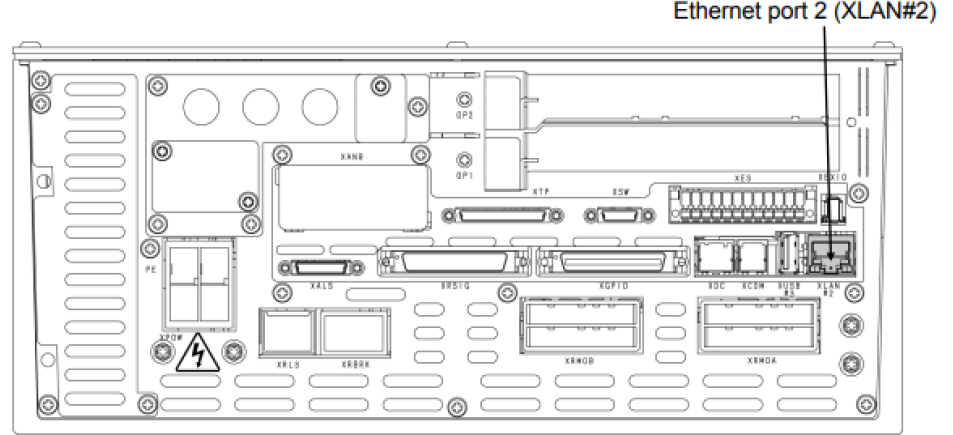
Kontroler serii F do komunikacji Ethernet/IP wykorzystuje port 2 znajdujący się w jego tylnej ścianie. Opis konfiguracji i parametrów Ethernet/IP nie jest głównym przedmiotem tego artykułu, dlatego przedstawiona została jedynie jego skrócona wersja. Więcej informacji można znaleźć w artykułach kursu Ethernet/IP dla robotów Kawasaki.
1. Uruchamiamy kontroler i przypisujemy protokół Ethernet/IP do master software port (AUX.0609-2).
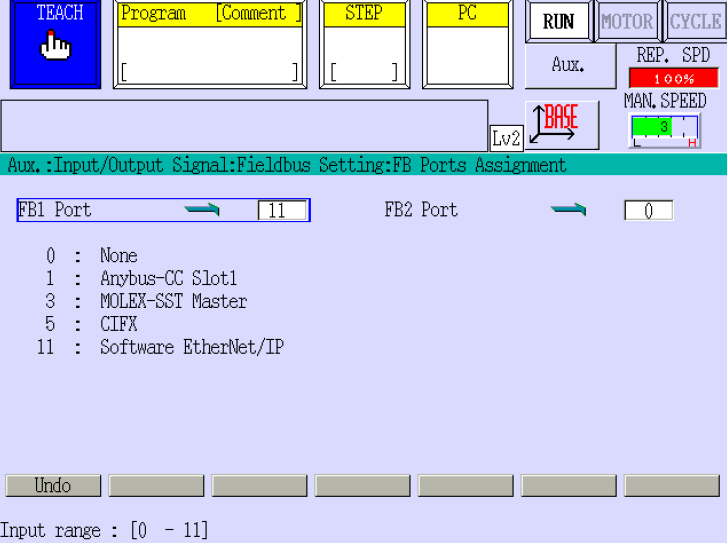
W kontrolerach serii F, nazwa FB1 oznacza Master, natomiast FB2 oznacza Slave.
2. Przypisujemy adres IP do używanego portu LAN (AUX.0609-20-1). Należy upewnić się, że nadany adres IP jest w tej samej podsieci, co moduł Astraada IO.
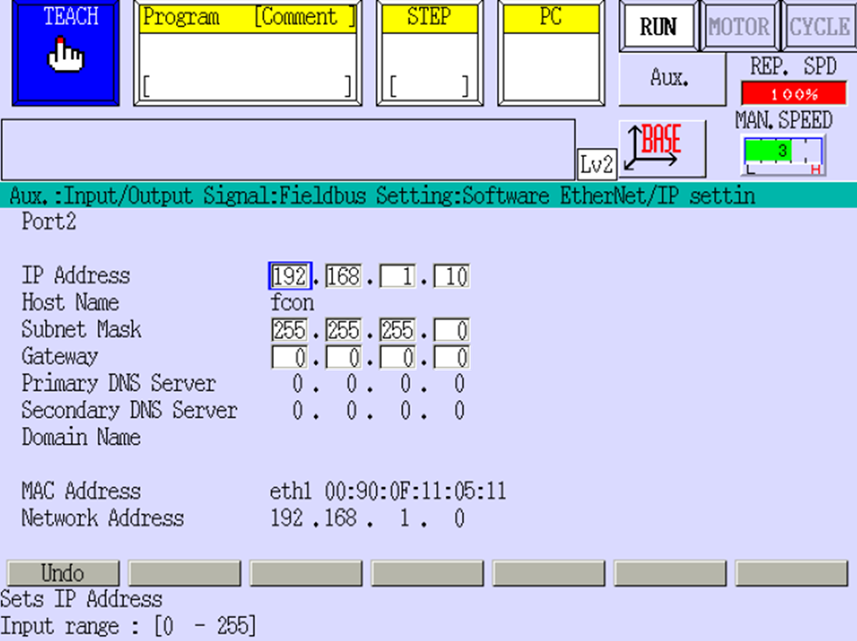
3. W tym momencie należy zresetować zasilanie kontrolera. Po ponownym uruchomieniu należy ustawić odpowiednią liczbę sygnałów adaptera. W tym przykładzie wynosi ona 32, wartość ta nie wpływa na komunikację, ale nie może być mniejsza niż liczba wejść ani wyjść. Przy podłączaniu większej liczby wysp Astraada A-Series należy zwiększyć tą liczbę proporcjonalnie.
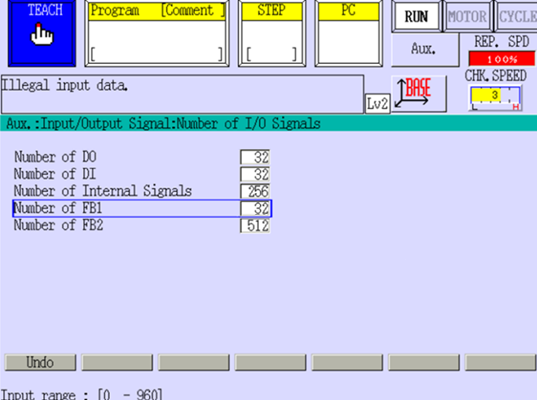
4. Ustawiamy adres IP adaptera Ethernet/IP, z którym będzie komunikował się kontroler, oraz parametry:
TargetConfigConnInstance = 157
TargetProducingConnPoint = 156
TargetConsumingConnPoint = 155
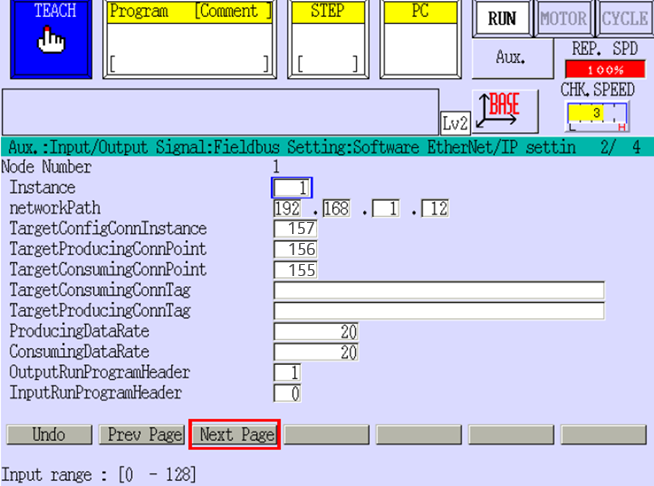
5. W tym oknie zaleca się pozostawienie ustawień domyślnych, o ile przed komunikacją nie zostały postawione żadne niestandardowe wymagania:
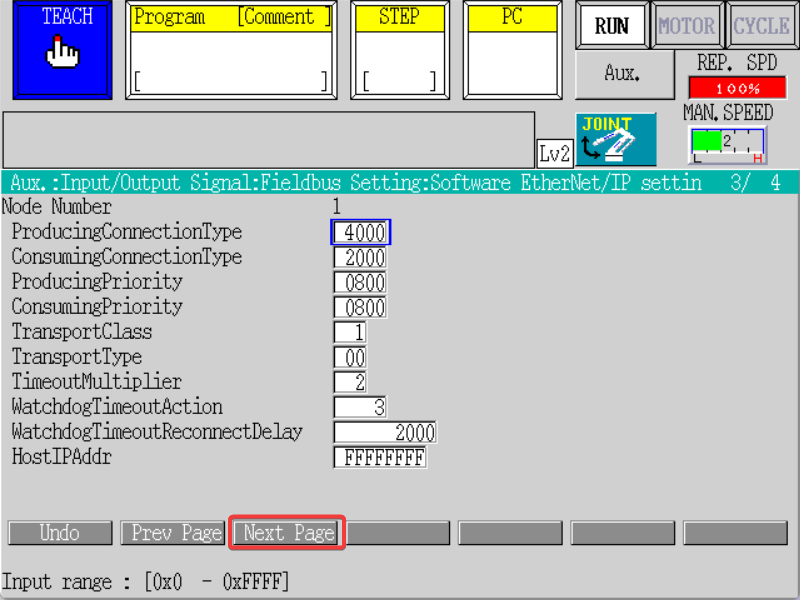
6. Ustawiamy ilość produkowanych i odbieranych danych – jest to najistotniejsze ustawienie w całej konfiguracji. Tak jak ustaliliśmy wcześniej, dla naszej przykładowej wyspy wynoszą one:
InputScannerSize: 30
OutputScannerSize: 2
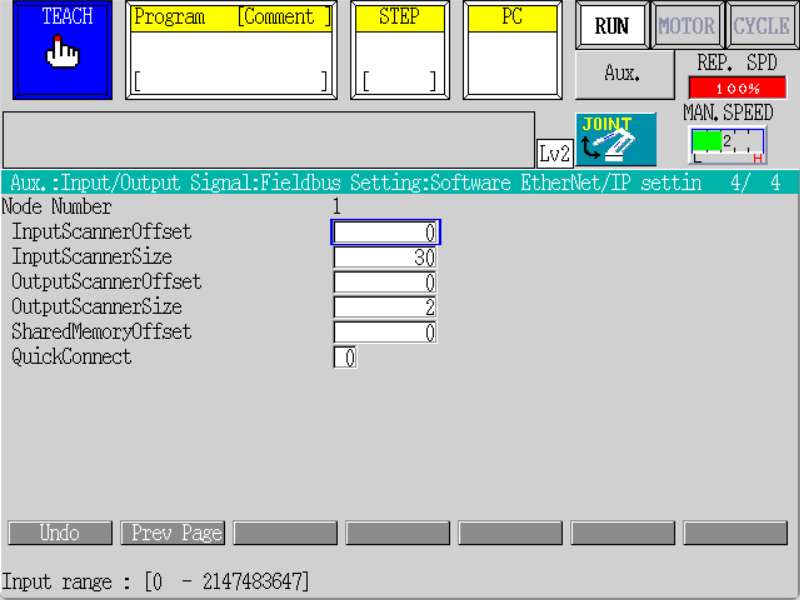
7. Należy ponownie zresetować zasilanie kontrolera – od tego momentu komunikacja powinna działać poprawnie.
Kontroler Kawasaki serii F może służyć jako EIP skaner dla maksymalnie 32 adapterów.
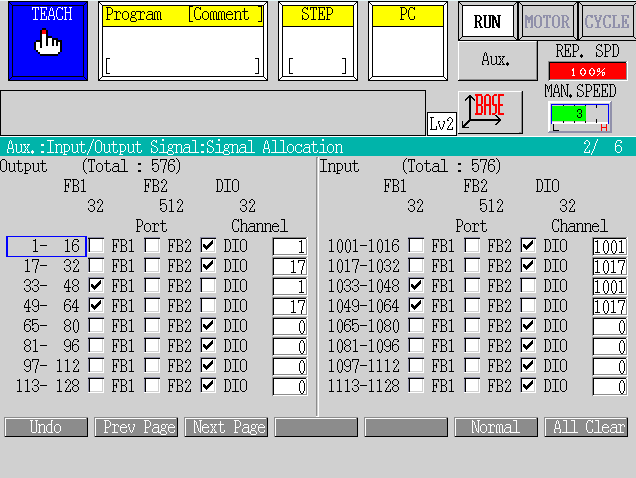
Uwaga! Jeśli mimo poprawnej konfiguracji nie udało się nawiązać komunikacji, możliwe, że sygnały zostały nieprawidłowo zaalokowane. W takiej sytuacji może być konieczne ręczne przypisanie odpowiednich sygnałów. Ponieważ w naszym przykładzie protokół Ethernet/IP został przypisany do portu FB1, konfiguracja tego portu jest kluczowa. Port FB2 można na tym etapie pominąć. Dla naszego przykładu okno konfiguracji powinno wyglądać następująco:
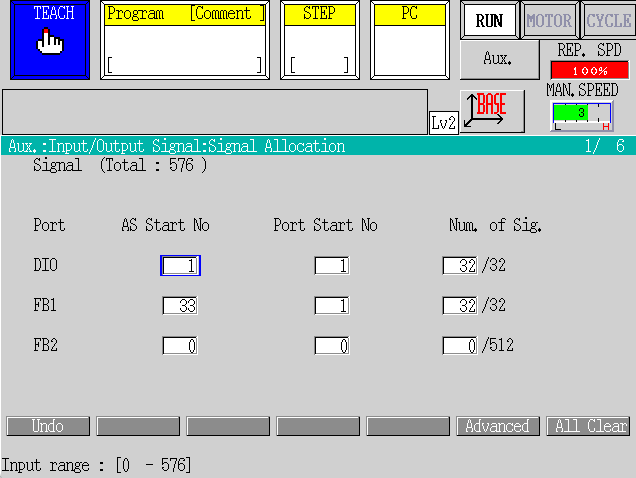
W kroku 3 do portów DIO oraz FB1 przypisano po 32 sygnały. Oznacza to, że zakres sygnałów od 1 do 32 jest już zajęty przez port DIO. W związku z tym sygnały dla portu FB1 należy przypisywać od sygnału nr 33, rozpoczynając od kanału 1. Aby zweryfikować aktualne przypisanie sygnałów lub wprowadzić je ręcznie, należy przejść do zakładki Advanced. Dla naszego przykładu widok powinien wyglądać następująco:
Struktura i interpretacja przesyłanych danych
Kontrolery serii F nie obsługują importu plików deskrypcyjnych .eds, dlatego interpretację danych przesyłanych przez wyspę należy wykonać samodzielnie. W przypadku problemów z konfiguracją lub interpretacją danych zalecany jest kontakt z Działem Pomocy Technicznej firmy ASTOR.
Struktura danych
Struktura przesyłanych danych zależy od:
- rodzaju zastosowanych modułów,
- liczby modułów,
- kolejności modułów na magistrali.
Każdy moduł generuje określoną liczbę bajtów danych wejściowych (Input) i wyjściowych (Output).
| Moduł | O→T (Output byte) | T→O (Input byte) |
|---|---|---|
| AS71EIP | 0 | 4 |
| AS71DI16 | 0 | 2 |
| AS71DI32 | 0 | 4 |
| AS71DO16 | 2 | 0 |
| AS71DO32 | 4 | 0 |
| AS71DT16 | 2 | 2 |
| AS71DOR8 | 2 | 0 |
| AS71AOU4 | 8 | 0 |
| AS71AIN4 | 0 | 8 |
| AS71AIV8 | 0 | 16 |
| AS71AIC8 | 0 | 16 |
| AS71RTD4 | 0 | 16 |
Interpretacja danych
W przypadku modułów dyskretnych liczba bajtów odpowiada liczbie wejść lub wyjść podzielonej przez 8. Przykładowo:
- AS71DI16 → 16 wejść cyfrowych,
- 16 bitów = 2 bajty danych wejściowych (Input).
Każdy z bitów odpowiada konkretnemu wejściu cyfrowemu na module (należy wykonać testy przed uruchomieniem, aby upewnić się, że kolejność bajtów jest poprawna).
Dla modułów analogowych każde wejście lub wyjście zajmuje 2 bajty, najczęściej tworząc zmienną typu INT. Przykładowo:
- AS71AOU4 → 4 wyjścia analogowe,
- 4 × INT = 8 bajtów danych wyjściowych (Output).
Offset danych
Podczas interpretacji danych należy uwzględnić offset wynikający z kolejności modułów w konfiguracji wyspy.
| Moduł | O→T (Output byte) | T→O (Input byte) |
|---|---|---|
| AS71EIP | 0 | 4 |
| AS71DI16 | 0 | 2 |
| AS71AOU4 | 8 | 0 |
| AS71AIN4 | 0 | 8 |
Wejścia cyfrowe – AS71DI16: moduł komunikacyjny AS71EIP zajmuje pierwsze 4 bajty danych wejściowych. Następny moduł AS71DI16 generuje 2 bajty danych wejściowych, dlatego aktualny stan wejść cyfrowych jest dostępny w input byte 5 i 6.
Wyjścia analogowe – AS71AOU4: moduł AS71AOU4 generuje 8 bajtów danych wyjściowych. Poszczególne kanały zajmują po 2 bajty:
| Kanał | O→T (Output byte) |
|---|---|
| AO1 | 1–2 |
| AO2 | 3–4 |
| AO3 | 5–6 |
| AO4 | 7–8 |
Wejścia analogowe – AS71AIN4: po danych wejściowych generowanych przez moduły AS71EIP (4 bajty) oraz AS71DI16 (2 bajty), dane modułu AS71AIN4 rozpoczynają się od bajtu 7.
| Kanał | T→O (Input byte) |
|---|---|
| AI1 | 7-8 |
| AI2 | 9-10 |
| AI3 | 11-12 |
| AI4 | 13-14 |
Każdy kanał analogowy zajmuje 2 bajty i najczęściej powinien być interpretowany jako zmienna typu INT.
Potwierdzenie wymiany danych
Jeśli chcielibyśmy fizycznie przetestować sygnały, możemy podłączyć moduły według schematów elektrycznych znajdujących się w aplikacji Astraada A-Series IO Tool.
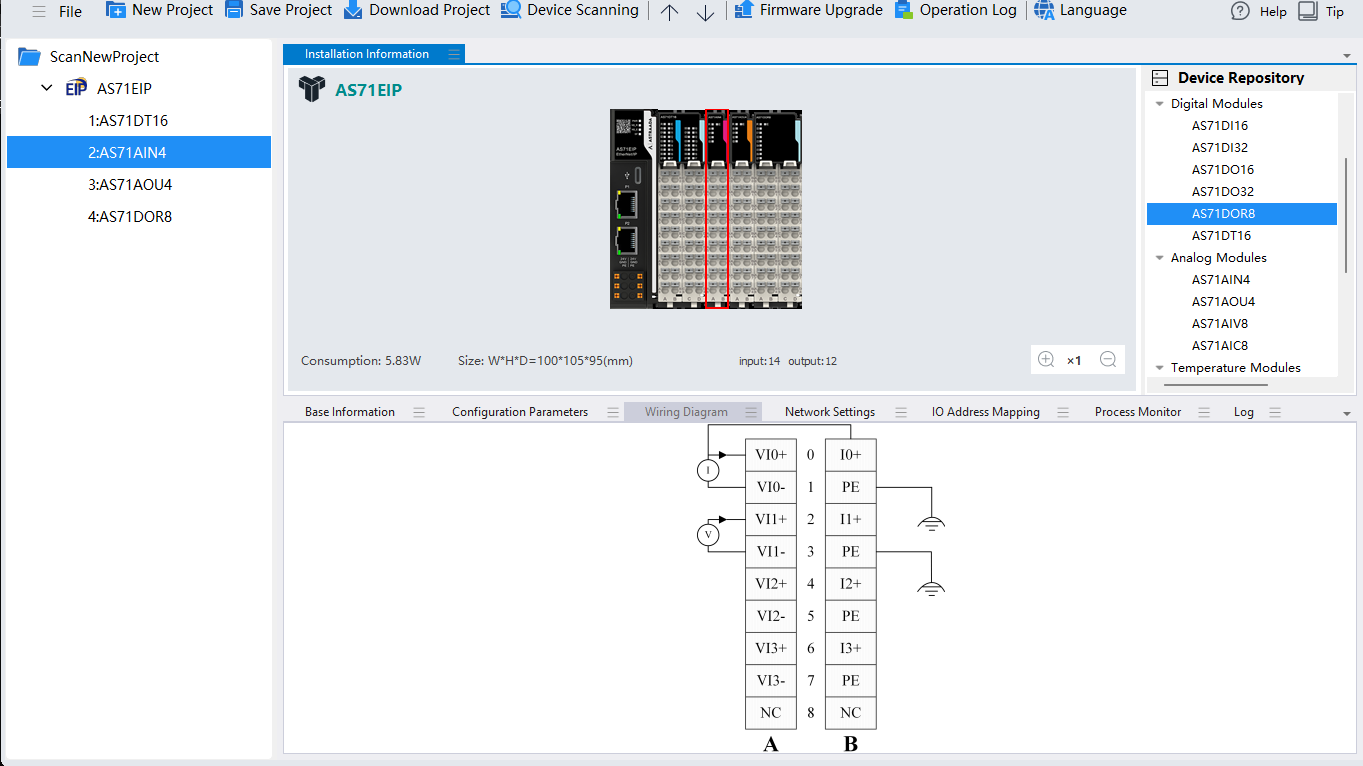
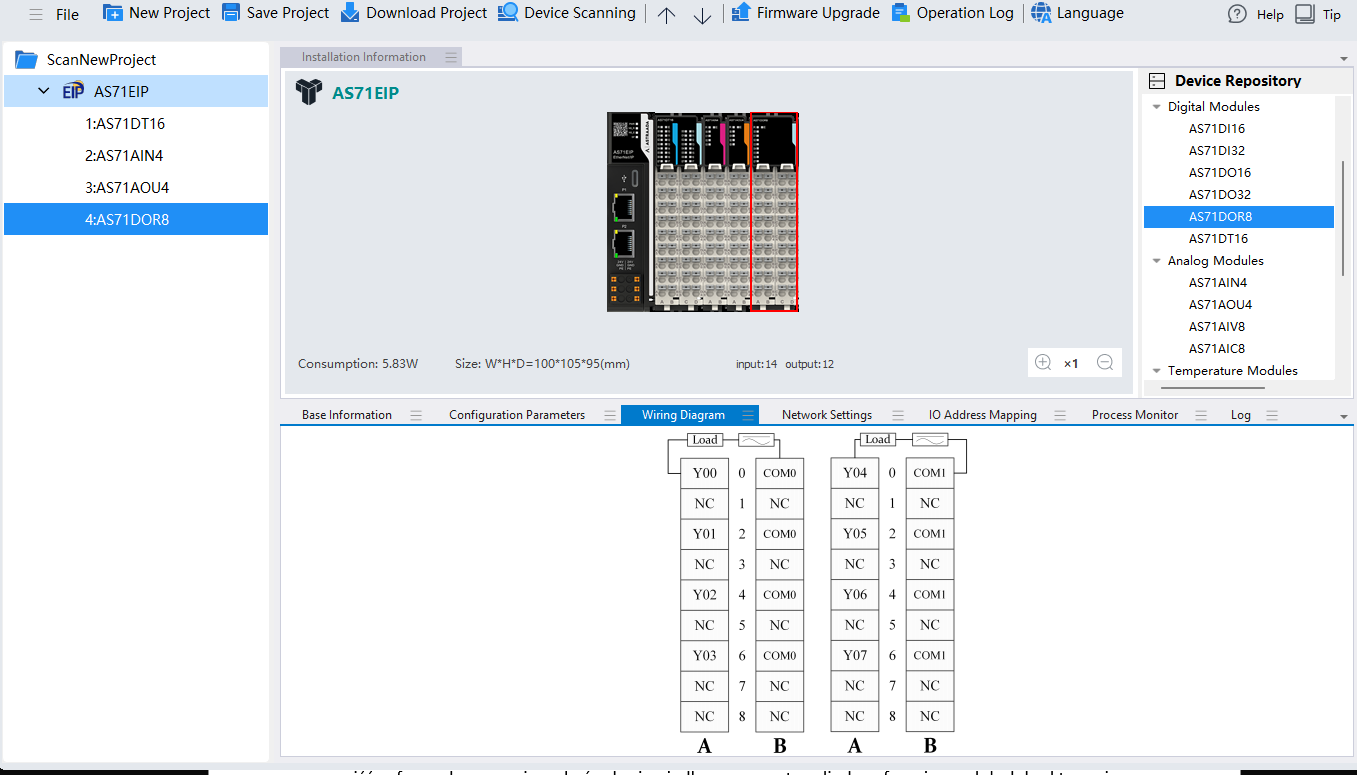
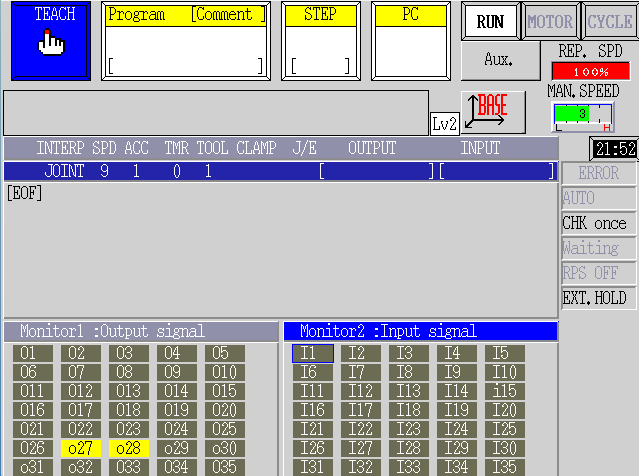
Weryfikację poprawności mapowania i wymiany sygnałów można przeprowadzić za pomocą Teach Pendanta. Do tego celu służą okna Input Signal Monitor (monitorowanie wejść) oraz Output Signal Monitor (monitorowanie i wymuszanie wyjść).