Paletyzacja w nowoczesnym zakładzie produkcyjnym
Kontakt w sprawie artykułu: Michał Furgała - 2026-11-19
Z tego artykułu dowiesz się:
- czym jest zrobotyzowana paletyzacja,
- jakie płyną z niej korzyści,
- jakie roboty paletyzacyjne znajdują się w ofercie ASTOR i jakie są ich najważniejsze cechy.
Paletyzacja to proces układania produktów na paletach w sposób uporządkowany i stabilny, umożliwiający ich bezpieczne magazynowanie, transport oraz dalszą obsługę logistyczną. Choć jest to jeden z ostatnich etapów procesu produkcyjnego, jego sprawna realizacja ma bezpośredni wpływ na efektywność całego przedsiębiorstwa.
Dzięki paletyzacji możliwe jest tworzenie jednolitych jednostek ładunkowych, które można łatwo i bezpiecznie transportować za pomocą standardowych środków transportu wewnętrznego, takich jak wózki widłowe czy wózki paletowe. Odpowiednio zaplanowany sposób układania produktów pozwala również lepiej wykorzystać przestrzeń magazynową oraz ograniczyć ryzyko uszkodzenia towarów podczas transportu.
W wielu zakładach proces ten przez lata realizowany był ręcznie. Jednak rosnące wymagania dotyczące wydajności, problemy z dostępnością pracowników oraz konieczność poprawy ergonomii pracy sprawiają, że coraz więcej przedsiębiorstw decyduje się na automatyzację paletyzacji z wykorzystaniem robotów przemysłowych.
Zrobotyzowana paletyzacja jako odpowiedź na współczesne wyzwania produkcji
Zrobotyzowana paletyzacja polega na automatycznym układaniu produktów na paletach przez robota przemysłowego zgodnie z wcześniej zdefiniowanym schematem. Robot odbiera produkty z linii produkcyjnej lub systemu transportowego i odkłada je na palecie, budując stabilny oraz powtarzalny ładunek.
Rozwiązania tego typu znajdują zastosowanie w wielu branżach, między innymi spożywczej, chemicznej, farmaceutycznej, budowlanej czy logistycznej. Szczególnie dobrze sprawdzają się wszędzie tam, gdzie konieczne jest zachowanie wysokiej wydajności, powtarzalności oraz ciągłości pracy.
Jednym z głównych powodów wdrażania robotów do paletyzacji nie jest dziś wyłącznie zwiększenie wydajności, ale również rozwiązanie problemów związanych z dostępnością pracowników. Paletyzacja należy do najbardziej monotonnych i obciążających fizycznie zadań na hali produkcyjnej. Przenoszenie ciężkich kartonów, worków, zgrzewek czy opakowań przez wiele godzin dziennie stanowi duże obciążenie dla operatorów i często wiąże się z wysoką rotacją na tych stanowiskach.
Robot pozwala przejąć te zadania, odciążając pracowników i umożliwiając ich wykorzystanie w obszarach wymagających większych kompetencji oraz nadzoru nad procesem.
Najważniejsze korzyści zrobotyzowanej paletyzacji
Lepsza ergonomia i większe bezpieczeństwo pracy
Robot eliminuje konieczność wykonywania tysięcy powtarzalnych ruchów oraz ręcznego przenoszenia ciężkich produktów. Ogranicza to ryzyko przeciążeń układu mięśniowo-szkieletowego, urazów oraz nieobecności pracowników.
Odpowiedź na problemy kadrowe
W wielu przedsiębiorstwach znalezienie pracowników do wykonywania monotonnych i wymagających fizycznie zadań staje się coraz większym wyzwaniem. Automatyzacja pozwala utrzymać ciągłość procesu niezależnie od sytuacji kadrowej i ograniczyć wpływ rotacji pracowników na realizację produkcji.
Stabilna i przewidywalna wydajność
Robot realizuje zadanie z taką samą prędkością przez całą zmianę produkcyjną. Dzięki temu przedsiębiorstwo może łatwiej planować produkcję oraz utrzymywać zakładaną wydajność niezależnie od czasu pracy czy zmęczenia operatorów.
Powtarzalna jakość układania palet
Każda paleta tworzona jest zgodnie z określonym schematem, co przekłada się na większą stabilność ładunku, łatwiejszy transport oraz mniejsze ryzyko uszkodzenia produktów.
Łatwe dostosowanie do zmian produkcyjnych
Nowoczesne stanowiska zrobotyzowane pozwalają szybko zmieniać schematy układania produktów, wysokość palety czy obsługiwane formaty opakowań. Dzięki temu jeden system może wspierać wiele produktów i wariantów produkcyjnych bez konieczności kosztownych zmian mechanicznych.
Co równie ważne, zrobotyzowana paletyzacja sprawdza się zarówno w aplikacjach o stałym asortymencie i dużej powtarzalności, jak i w zakładach, w których często pojawiają się nowe produkty lub zmieniają się wymagania logistyczne.

Dowiedz się więcej o rozwiązaniach dla zrobotyzowanej paletyzacji.
Co jest potrzebne do zrobotyzowanego stanowiska paletyzacji?
Podstawą każdego stanowiska jest odpowiednio dobrany robot przemysłowy. W aplikacjach paletyzacyjnych kluczowe znaczenie mają parametry takie jak udźwig, zasięg roboczy oraz wymagana wydajność procesu. W zdecydowanej większości przypadków najlepszym wyborem są roboty 4-osiowe, zaprojektowane specjalnie do realizacji zadań paletyzacyjnych. Oferują one prostszą kinematykę, wysoką wydajność oraz mniejsze ryzyko występowania osobliwości niż konstrukcje 6-osiowe. Jeśli aplikacja wymaga dodatkowej swobody ruchu, warto rozważyć roboty 5-osiowe, które stanowią kompromis pomiędzy elastycznością a prostotą układu.
Drugim ważnym elementem jest chwytak dostosowany do rodzaju transportowanych produktów. W zależności od aplikacji mogą być wykorzystywane chwytaki podciśnieniowe, mechaniczne lub rozwiązania łączące różne technologie chwytania.
Kompletne stanowisko obejmuje również system transportu produktów, miejsce odbioru gotowych palet, system sterowania oraz odpowiednie zabezpieczenia gwarantujące bezpieczną współpracę człowieka z maszyną.
Dzięki odpowiedniemu doborowi komponentów możliwe jest stworzenie rozwiązania dopasowanego zarówno do niewielkich linii produkcyjnych, jak i do aplikacji wymagających obsługi dużych wolumenów produkcji.
Rozwiązania ASTOR do zrobotyzowanej paletyzacji
W ofercie ASTOR znajdują się rozwiązania umożliwiające budowę stanowisk paletyzacji dostosowanych do wymagań różnych branż i procesów produkcyjnych. W zależności od rodzaju produktu, wymaganej wydajności oraz dostępnej przestrzeni możliwe jest dobranie odpowiedniego robota, tworząc system odpowiadający konkretnym wymaganiom aplikacji.
Portfolio obejmuje zarówno roboty 4-, jak i 5-osiowe, co pozwala dobrać rozwiązanie najlepiej dopasowane do charakteru procesu. Wszystkie prezentowane modele przeznaczone są do pracy w temperaturze od 0 do 45°C oraz przy wilgotności względnej od 35 do 85%. Dodatkowo każdy z robotów może zostać wyposażony w opcjonalną wiązkę sygnałową udostępniającą 12 sygnałów dla czujników i urządzeń współpracujących z chwytakiem.
Roboty serii RD
Seria RD obejmuje roboty stanowiące uniwersalną platformę do realizacji różnorodnych procesów produkcyjnych, w tym również paletyzacji. W zastosowaniach paletyzacyjnych wyróżnia ją obecność dodatkowej, piątej osi, pozwalającej na pobieranie i odkładanie produktów pod pewnym kątem. Dzięki temu roboty serii RD sprawdzają się w aplikacjach wymagających większej elastyczności niż klasyczne systemy 4-osiowe.
RD080
RD080 to kompaktowy robot paletyzujący o udźwigu do 80 kg. Niewielkie gabaryty sprawiają, że dobrze sprawdza się w aplikacjach, gdzie przestrzeń robocza jest ograniczona i zastosowanie większych robotów byłoby utrudnione.
Pomimo stosunkowo niskiej masy własnej wynoszącej zaledwie 540 kg robot oferuje ponad 3300 mm zasięgu w osi pionowej oraz 2100 mm wysięgu w osi poziomej. Dzięki temu dobrze sprawdza się przy obsłudze wysokich palet, szczególnie po zamontowaniu na odpowiednim postumencie.
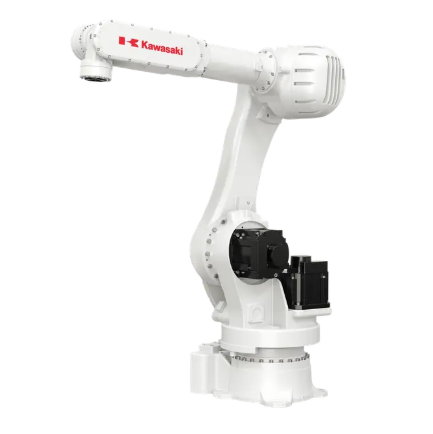
Dodatkowa, piąta oś pozwala na manipulowanie produktami pod kątem, co może być przydatne w nietypowych aplikacjach paletyzacyjnych. Zgodnie z danymi katalogowymi wydajność robota przy ruchu pionowym 400 mm i poziomym 2000 mm oraz maksymalnym obciążeniu wynosi około 900 cykli na godzinę, przy czym rzeczywista wartość zależy od charakterystyki aplikacji, chwytaka i transportowanego produktu.
Na tle pozostałych robotów paletyzujących Kawasaki model RD080 wyróżnia się również dostępnymi opcjami wyposażenia. Jako jedyny oferuje dodatkową uniwersalną wiązkę przewodową (7 par przewodów), przeznaczoną do integracji własnych urządzeń i chwytaków. Opcjonalnie dostępne są także m.in. regulowane ograniczniki mechaniczne osi JT1, JT2 i JT3 oraz dedykowane podstawy montażowe.
Dodatkowym atutem jest wysoki stopień ochrony IP65 dla ramienia oraz IP67 dla nadgarstka, z możliwością rozszerzenia ochrony całej konstrukcji do poziomu IP67. Robot szczególnie dobrze sprawdzi się w aplikacjach wymagających dużego zasięgu przy ograniczonej dostępnej przestrzeni roboczej, zwiększonej szczelności lub dodatkowej swobody ruchu wynikającej z zastosowania piątej osi.
Roboty serii CP
Seria CP została zaprojektowana specjalnie z myślą o aplikacjach paletyzacyjnych. Wszystkie modele wykorzystują 4-osiową kinematykę, która zapewnia dużą wydajność, szeroki zakres ruchu oraz eliminuje ryzyko występowania osobliwości charakterystycznych dla bardziej złożonych konstrukcji. Roboty tej serii oferują duże udźwigi i zasięgi, dzięki czemu znajdują zastosowanie zarówno na końcach linii produkcyjnych, jak i w centrach logistycznych oraz dystrybucyjnych.
W porównaniu z serią RD roboty CP zostały zoptymalizowane pod kątem pracy z dużymi obciążeniami. Potwierdzają to między innymi znacznie wyższe dopuszczalne momenty bezwładności czwartej osi, które w zależności od modelu wynoszą od 50 do nawet 500 kg·m². Wszystkie roboty serii wyposażono również w dwa przewody pneumatyczne (φ12 × 2) prowadzone wewnątrz konstrukcji.
Dodatkowo każdy model może zostać wyposażony w regulowany ogranicznik mechaniczny osi JT1 pozwalający na wyznaczenie obszaru roboczego robota. Na uwagę zasługuje również wysoka powtarzalność pozycjonowania wynosząca ±0,05 mm, przewyższająca wartość deklarowaną dla modelu RD080 (±0,07 mm). Producent podkreśla także bardzo krótkie czasy cyklu oraz dużą przestrzeń roboczą.
Robot został przystosowany do łatwej integracji dodatkowej osi serwo bezpośrednio na kiści. Rozwiązanie to umożliwia zastosowanie m.in. serwochwytaków sterowanych bezpośrednio ze sterownika robota, bez konieczności stosowania dodatkowych sterowników ruchu.
CP110
CP110 to najmniejszy robot paletyzujący z serii CP o udźwigu do 110 kg. Wyróżnia się stosunkowo niską masą własną wynoszącą 840 kg, co stanowi niemal połowę masy większych modeli tej serii. Pomimo kompaktowych wymiarów oferuje wysięg do 2505 mm oraz zakres pracy w osi pionowej wynoszący 2433 mm.
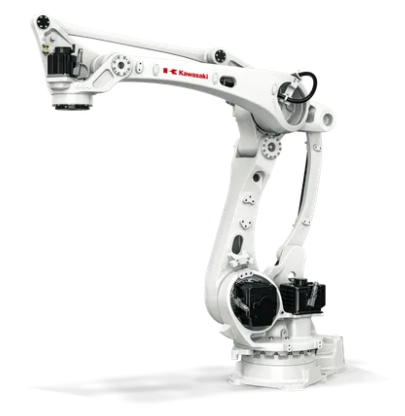
Model ten jako jedyny w serii posiada stopień ochrony IP54 oraz możliwość obrotu osi JT1 o ±180°, co w niektórych aplikacjach może ułatwić rozmieszczenie stanowiska. Producent deklaruje wydajność sięgającą 2200 cykli na godzinę przy ruchu pionowym 400 mm, poziomym 2000 mm oraz obciążeniu 60 kg, jednak rzeczywista wydajność zależy od charakterystyki aplikacji i zastosowanego chwytaka.
Dopuszczalny moment bezwładności czwartej osi wynosi 70 kg·m², dzięki czemu robot może współpracować również z większymi chwytakami niż model RD080. CP110 sprawdzi się przede wszystkim w aplikacjach wymagających wysokiej wydajności, stosunkowo niewielkich gabarytów robota oraz dobrego kompromisu pomiędzy udźwigiem, zasięgiem i dynamiką pracy.
CP180
CP180 to pierwszy z dużych robotów serii CP, oferujący udźwig do 180 kg. Model ten stanowi kompromis pomiędzy wysoką wydajnością a znacznym udźwigiem, dzięki czemu znajduje zastosowanie w szerokim zakresie aplikacji paletyzacyjnych. Masa robota wynosi 1600 kg, a jego maksymalny wysięg (Max. Reach) to 3255 mm. Zakres pracy w osi pionowej również przekracza 3200 mm, co pozwala na obsługę wysokich palet oraz dużych obszarów roboczych.
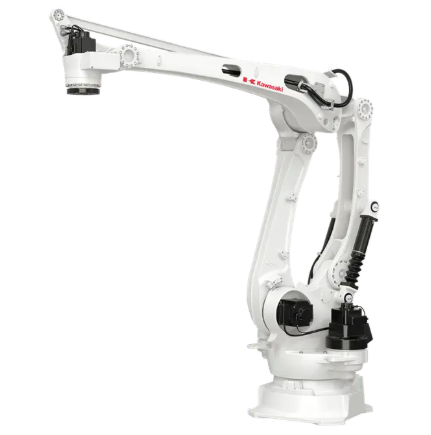
CP180 otwiera grupę największych robotów serii CP, do której należą również modele o wyższych udźwigach. Wszystkie te konstrukcje charakteryzują się identycznym zasięgiem roboczym oraz identycznymi zakresami ruchu poszczególnych osi. W odróżnieniu od innych modeli, CP180 został zoptymalizowany przede wszystkim pod kątem szybkości działania. Według danych producenta osiąga wydajność około 2050 cykli na godzinę przy ruchu pionowym 400 mm, poziomym 2000 mm oraz obciążeniu 130 kg. Przy maksymalnym udźwigu 180 kg wydajność spada nieznacznie i wynosi około 1800 cykli na godzinę.
W zależności od wymagań aplikacji dopuszczalny moment bezwładności osi JT4 wynosi od 50 do 85 kg·m². Wartości te pozwalają na współpracę z dużymi chwytakami przy zachowaniu wysokiej dynamiki ruchu. Dodatkowo model CP180 jako jedyny w serii może zostać wyposażony w opcjonalny układ chłodzenia osi JT2 (Cooling Fan Unit), przeznaczony do najbardziej wymagających aplikacji pracujących z wysoką intensywnością.
CP180 najlepiej sprawdzi się w aplikacjach, w których kluczowe znaczenie ma wysoka wydajność procesu przy jednoczesnej konieczności obsługi cięższych produktów i zachowaniu dużego obszaru roboczego.
CP300
CP300 jest konstrukcyjnie bardzo zbliżony do modelu CP180. Robot ma identyczną masę własną wynoszącą 1600 kg oraz taki sam wysięg 3255 mm i zakres pracy w osi pionowej przekraczający 3200 mm. Główną różnicą jest zastosowanie przekładni zoptymalizowanych pod kątem przenoszenia większych obciążeń, co pozwala zwiększyć maksymalny udźwig do 300 kg.
Większa nośność została osiągnięta kosztem niewielkiego spadku dynamiki pracy. Według danych producenta wydajność robota wynosi około 1700 cykli na godzinę przy ruchu pionowym 400 mm, poziomym 2000 mm oraz obciążeniu 250 kg. Przy maksymalnym udźwigu 300 kg wartość ta spada do około 1500 cykli na godzinę, co nadal stanowi bardzo dobry wynik dla robota tej klasy.
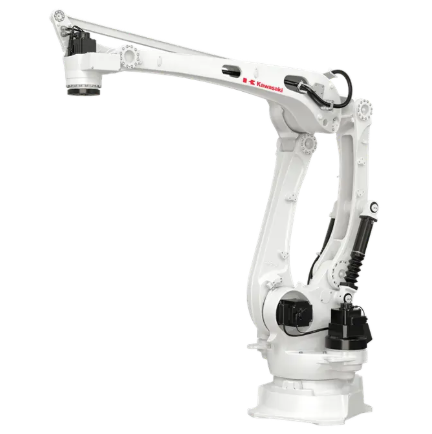
Maksymalny dopuszczalny moment bezwładności osi JT4 wynosi 100 kg·m² podczas pracy z obciążeniem do 250 kg przy najwyższych prędkościach lub 140 kg·m² przy pełnym obciążeniu i częściowym ograniczeniu prędkości ruchu. Parametry te pozwalają na stosowanie dużych chwytaków oraz obsługę produktów o znacznych gabarytach.
CP300 najlepiej sprawdzi się w aplikacjach wymagających dużego zasięgu roboczego i wysokiej wydajności, w których masa transportowanych produktów przekracza możliwości modelu CP180. Dzięki połączeniu dużego udźwigu i stosunkowo wysokiej dynamiki stanowi uniwersalne rozwiązanie dla większości ciężkich aplikacji paletyzacyjnych.
CP500
Robot konstrukcyjnie bazuje na tej samej platformie co modele CP180 i CP300, jednak zastosowanie dodatkowego balansera oraz wzmocnionych podzespołów pozwoliło znacząco zwiększyć dopuszczalne obciążenie. Masa robota wynosi 1650 kg, a jego wysięg oraz zakresy ruchu pozostają takie same jak w pozostałych dużych robotach serii CP.
Zwiększony udźwig został osiągnięty kosztem prędkości działania. Zgodnie z danymi producenta wydajność robota przy ruchu pionowym 400 mm i poziomym 2000 mm wynosi około 1000 cykli na godzinę przy maksymalnym obciążeniu. Jest to wartość wyraźnie niższa niż dla modeli CP180 i CP300, jednak w tym przypadku priorytetem jest możliwość przenoszenia bardzo ciężkich ładunków.
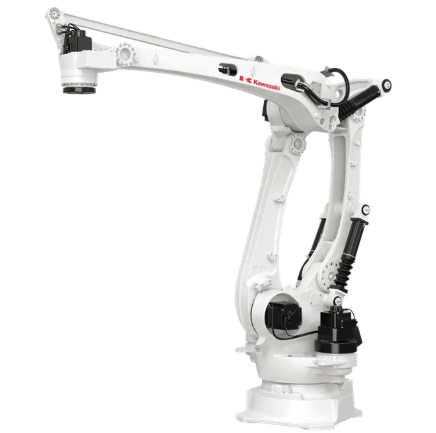
Dodatkowym potwierdzeniem wytrzymałości konstrukcji jest dopuszczalny moment bezwładności osi JT4 wynoszący aż 250 kg·m² przy maksymalnym dopuszczalnym momencie napędowym osi. Jest to wartość znacząco wyższa niż w modelach CP180 i CP300, dzięki czemu robot może współpracować z dużymi chwytakami oraz transportować produkty o znacznych gabarytach.
CP500L najlepiej sprawdzi się w aplikacjach, w których kluczowe znaczenie ma maksymalny udźwig i możliwość pracy z ciężkimi lub wielkogabarytowymi ładunkami, a najwyższa wydajność procesu nie jest głównym wymaganiem.
CP700
CP700 jest konstrukcyjnie bardzo zbliżony do modelu CP500L. Oba roboty mają taką samą masę własną wynoszącą 1650 kg, identyczny wysięg oraz zakres ruchu, jednak model CP700 został wyposażony w przekładnie umożliwiające przenoszenie jeszcze większych obciążeń. Odbywa się to kosztem niewielkiego spadku wydajności względem pozostałych robotów serii.
Zgodnie z danymi producenta wydajność robota przy ruchu pionowym 400 mm i poziomym 2000 mm wynosi około 900 cykli na godzinę przy maksymalnym obciążeniu. Choć jest to najwolniejszy model z serii CP, pozostaje konstrukcją przeznaczoną do realizacji najbardziej wymagających aplikacji paletyzacyjnych.
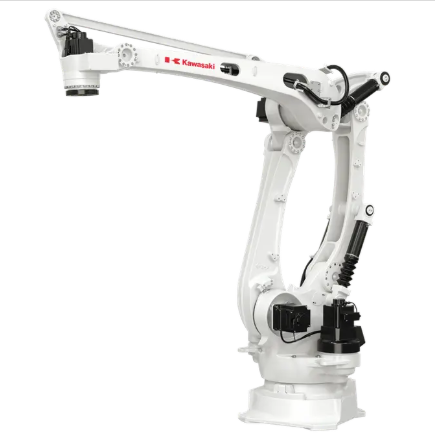
Największym wyróżnikiem modelu CP700 jest dopuszczalny moment bezwładności osi JT4 wynoszący aż 500 kg·m² przy maksymalnym dopuszczalnym momencie napędowym osi. Jest to najwyższa wartość spośród wszystkich robotów serii CP, co pozwala na współpracę z bardzo dużymi chwytakami oraz transport ciężkich i wielkogabarytowych produktów.
CP700 jest robotem o największym udźwigu w serii CP i znajduje zastosowanie wszędzie tam, gdzie kluczowym parametrem jest maksymalny udźwig, a pozostałe modele nie są w stanie spełnić wymagań aplikacji. Sprawdzi się szczególnie przy paletyzacji bardzo ciężkich ładunków, gdzie priorytetem jest siła i wytrzymałość konstrukcji, a nie maksymalna wydajność procesu.
Tabele porównawcze
Porównanie parametrów konstrukcyjnych i zakresów ruchu
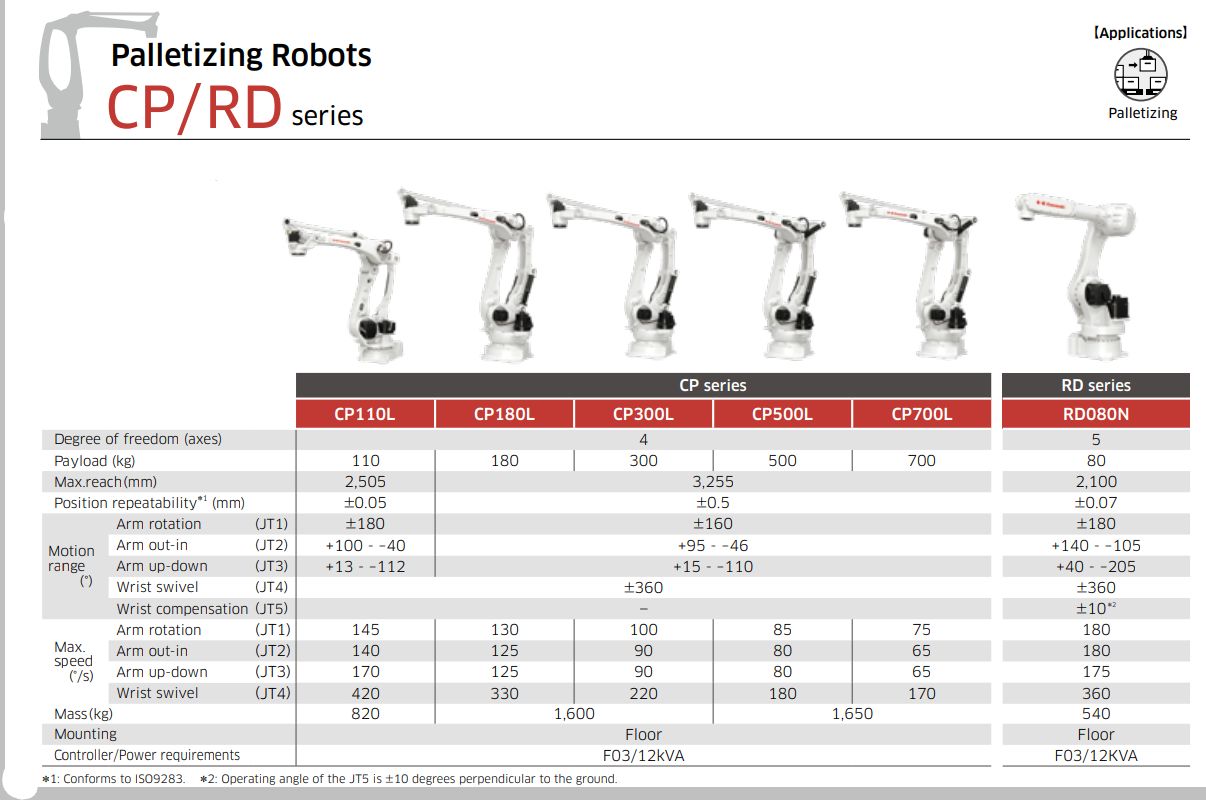
Poniższa tabela przedstawia kluczowe parametry konstrukcyjne poszczególnych robotów, takie jak liczba osi, udźwig, masa własna, wysięg, zakresy ruchu oraz maksymalne prędkości poszczególnych osi. Parametry te pozwalają ocenić, czy dany model będzie w stanie obsłużyć wymagany produkt oraz osiągnąć wszystkie punkty robocze występujące w aplikacji. Wszystkie wartości odnoszą się do pracy przy maksymalnym dopuszczalnym obciążeniu robota
Przy doborze robota warto zwrócić szczególną uwagę nie tylko na udźwig i wysięg, ale również na zakresy ruchu poszczególnych osi zestawione w tabeli poniżej. Parametry te mogą mieć istotny wpływ na możliwość pobierania produktu, układania go na palecie czy rozmieszczenie elementów stanowiska.
Poniższa tabela przedstawia szacowaną wydajność oraz maksymalne dopuszczalne momenty bezwładności osi JT4 dla poszczególnych robotów. Wydajność została określona przez producenta przy założeniu ruchu pionowego 400 mm oraz poziomego 2000 mm. Podane wartości momentów bezwładności odnoszą się do pracy przy maksymalnym dopuszczalnym momencie napędowym osi JT4, zgodnie z dokumentacją producenta. Parametry te pozwalają ocenić zarówno potencjalną wydajność robota, jak i jego zdolność do współpracy z dużymi chwytakami oraz transportu produktów o znacznych gabarytach.
| Parametr | RD080 | CP110 | CP180 | CP300 | CP500 | CP700 | ||
| 130 kg | 180 kg | 250 kg | 300 kg | |||||
| Szacowana wydajność [cykli/h] | 900 | 2200 | 2050 | 1800 | 1700 | 1500 | 1000 | 900 |
| Maksymalny moment bezwładności [kg·m²] | 13,7 | 70 | 50 | 85 | 100 | 140 | 250 | 500 |
Porównanie wydajności w środowisku symulacyjnym
Aby porównać możliwości poszczególnych robotów w identycznych warunkach, przeprowadzono symulację w środowisku neoROSET dla modeli RD080, CP110 oraz CP180. Zadanie polegało na pobieraniu produktów z przenośnika znajdującego się w odległości 1800 mm od środka bazowego układu współrzędnych robota oraz odkładaniu ich na palecie ustawionej bezpośrednio na posadzce. Symulowany wzór paletyzacji obejmował 12 pudełek ułożonych w układzie 2 × 2 × 3, przy czym pierwszy produkt był odkładany z obrotem o 90°.
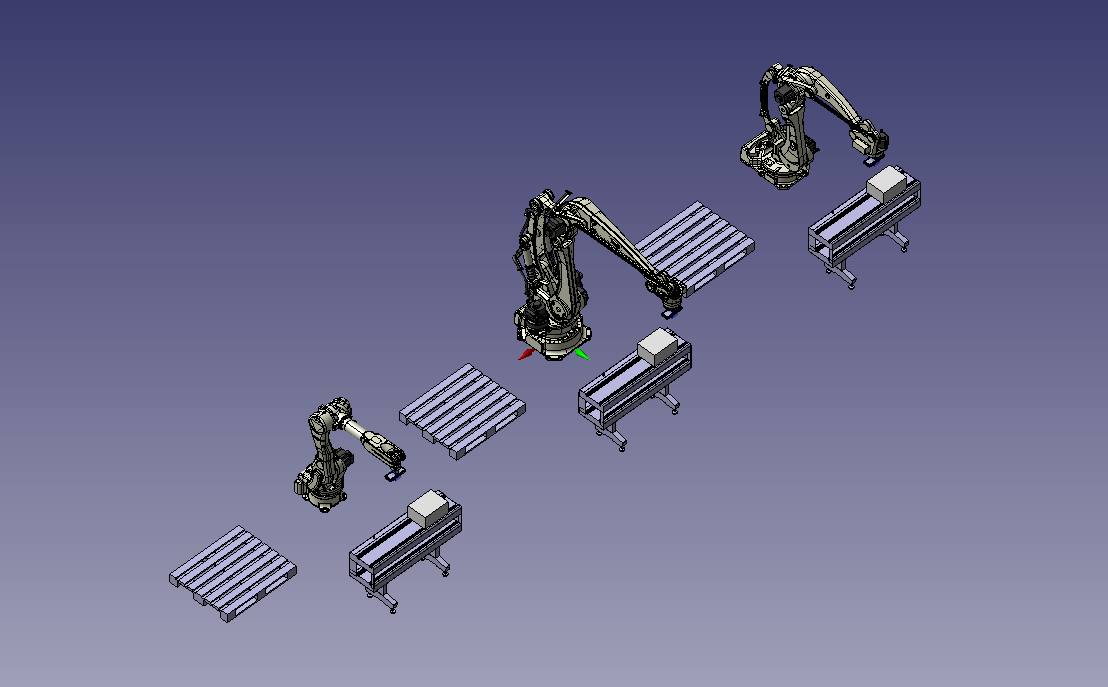
Dla każdego robota przyjęto maksymalne dopuszczalne obciążenie, maksymalne prędkości i przyspieszenia osi oraz dodatkowy bufor czasowy wynoszący 0,5 s na zaciśnięcie i zwolnienie chwytaka podczas pobierania i odkładania produktu. Pomiar czasu prowadzono od opuszczenia pozycji domowej przez robota do momentu odłożenia ostatniego z dwunastu pudełek.
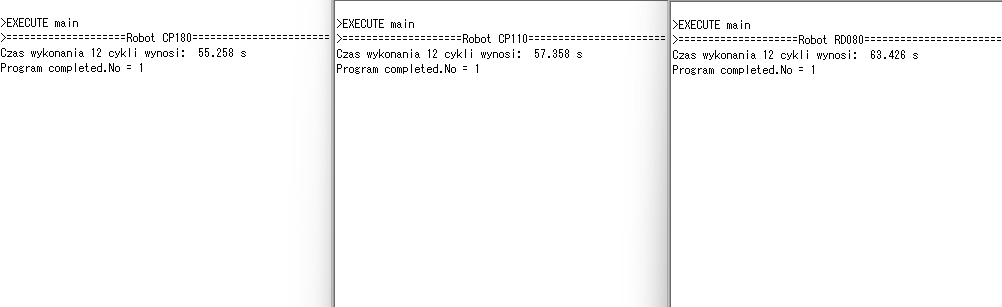
W uzyskanych wynikach najszybszy okazał się robot CP180, który zrealizował zadanie w czasie 55,3 s. Niewiele wolniejszy był model CP110 z wynikiem 57,4 s. Najdłuższy czas uzyskał RD080, kończąc cykl po 63,4 s.
| Model robota | Czas ułożenia 12 pudełek |
|---|---|
| CP180 | 55,258 s |
| CP110 | 57,358 s |
| RD080 | 63,426 s |
Warto zauważyć, że różnica między CP180 a CP110 wyniosła niespełna 2,1 s dla całego cyklu, co pokazuje, że mniejszy model CP110 może osiągać wydajność zbliżoną do większego robota. Model RD080 uzyskał nieco słabszy wynik, jednak należy pamiętać, że jest to konstrukcja projektowana przede wszystkim z myślą o aplikacjach wymagających niewielkiego zasięgu oraz dodatkowej swobody ruchu wynikającej z zastosowania piątej osi, a nie maksymalnej wydajności paletyzacji.
Podsumowanie – jakiego robota wybrać do mojej paletyzacji?
Wybór odpowiedniego robota paletyzującego warto rozpocząć od określenia kilku podstawowych wymagań aplikacji.
1. Wymagany udźwig
Najważniejszym parametrem jest masa przenoszonego produktu wraz z chwytakiem. Jeśli aplikacja wymaga manipulowania ładunkami o masie kilkuset kilogramów, wybór automatycznie zawęża się do najsilniejszych robotów serii CP. W takim przypadku warto wybrać model o najmniejszym udźwigu, który jednocześnie spełnia wymagania aplikacji, ponieważ zwykle zapewni on wyższą wydajność.
2. Wymagany zasięg roboczy
Kolejnym krokiem jest określenie niezbędnego pola pracy robota. Należy uwzględnić położenie przenośników, palet oraz przestrzeń dostępną na stanowisku. W aplikacjach o ograniczonej powierzchni dobrze sprawdzą się modele RD080 lub CP110, natomiast przy większych odległościach pomiędzy punktami poboru i odkładania lepszym wyborem będą roboty z większym wysięgiem z serii CP.
3. Dodatkowe wymagania aplikacji
Na tym etapie warto zwrócić uwagę na cechy charakterystyczne poszczególnych modeli. Może to być między innymi dodatkowa piąta oś w robocie RD080, wyższy stopień ochrony IP lub możliwość zastosowania opcjonalnego układu chłodzenia osi JT2 w modelu.
4. Wydajność procesu
Jeżeli kilka robotów spełnia wszystkie wcześniejsze wymagania, ostateczny wybór powinien być uzależniony od oczekiwanej wydajności. W takim przypadku warto porównać deklarowaną liczbę cykli oraz wyniki przeprowadzonych symulacji i wybrać najszybszy model spełniający założenia aplikacji.
Podsumowując, dobór robota paletyzującego najczęściej sprowadza się do znalezienia równowagi pomiędzy wymaganym udźwigiem, zasięgiem roboczym, dodatkowymi funkcjonalnościami oraz oczekiwaną wydajnością procesu. Odpowiednie określenie tych parametrów już na etapie projektowania pozwala wybrać rozwiązanie zapewniające zarówno wymaganą funkcjonalność, jak i optymalne wykorzystanie budżetu inwestycyjnego.