Konfiguracja zewnętrznego sygnału E-STOP w module CoreCubic-S robotów Kawasaki Robotics
Kontakt w sprawie artykułu: Konrad Sendrowicz - 2026-10-16
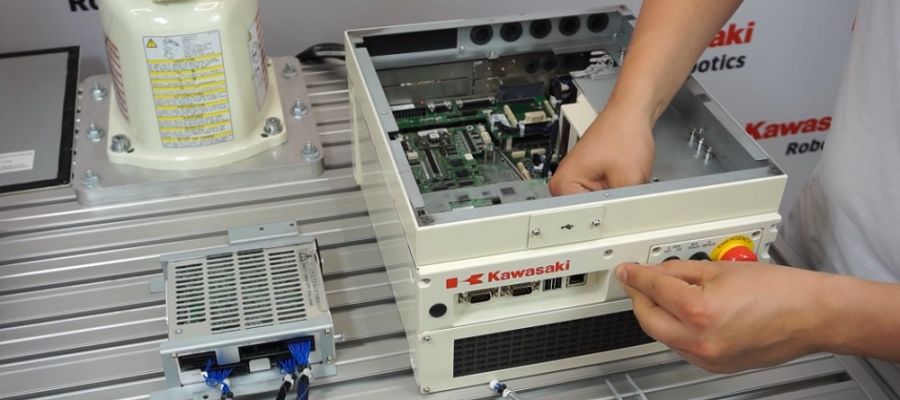
E-STOP, czyli zatrzymanie awaryjne, jest jedną z podstawowych funkcji bezpieczeństwa stosowanych na zrobotyzowanych stanowiskach przemysłowych. Umożliwia zatrzymanie robota lub innych urządzeń należących do systemu w przypadku wystąpienia sytuacji awaryjnej, na przykład po naciśnięciu zewnętrznego przycisku zatrzymania awaryjnego.
Moduł CoreCubic-S umożliwia przypisanie zewnętrznego sygnału bezpieczeństwa do funkcji zatrzymania awaryjnego robota, a także skonfigurowanie wyjścia bezpieczeństwa, przekazującego do urządzenia nadrzędnego (na przykład sterownika Safety PLC) informację o wykonaniu polecenia odłączenia zasilania silników.
Zakres przedstawionej konfiguracji
Prezentowana konfiguracja obejmuje:
1. Przypisanie wejścia User Safety Input 1 do funkcji zewnętrznego zatrzymania awaryjnego.
2. Skonfigurowanie wyjścia User Safety Output 1 jako sygnału statusowego informującego o wykonaniu polecenia odłączenia zasilania silników.
Do obsługi wejść i wyjść bezpieczeństwa wymagana jest dodatkowa płytka Safety I/O.
Dodanie płytki Safety I/O
Dodanie płytki Safety I/O umożliwia korzystanie z wejść i wyjść bezpieczeństwa użytkownika w systemie CoreCubic-S. Wartość określona w konfiguracji musi odpowiadać liczbie płytek fizycznie zamontowanych w kontrolerze.
Konfigurację przeprowadzamy korzystając z programatora ręcznego. Przechodzimy do:
TEACH → CCS (Core Cubic-S) → Status → System
W polu Safety I/O Boards ustawiamy wartość: 1.
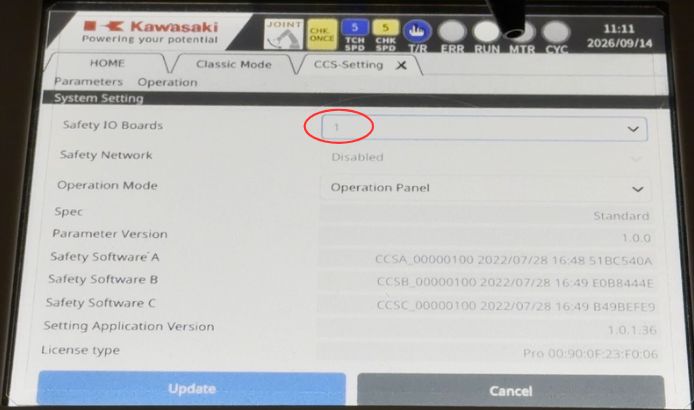
Zatwierdzamy konfigurację przyciskiem Update.
Przypisanie wejścia do funkcji E-STOP
Przypisanie wejścia bezpieczeństwa umożliwia wykorzystanie sygnału z User Safety Input 1 jako zewnętrznego sygnału zatrzymania awaryjnego.
Przechodzimy do:
Signal Settings → Logical Operation
W polu LogicOP Result No. wpisujemy: 1.
Następnie konfigurujemy pierwszą operację logiczną:
OP: Thru
IN1: User Safety Input (1)
Assign: SW External Emergency Stop
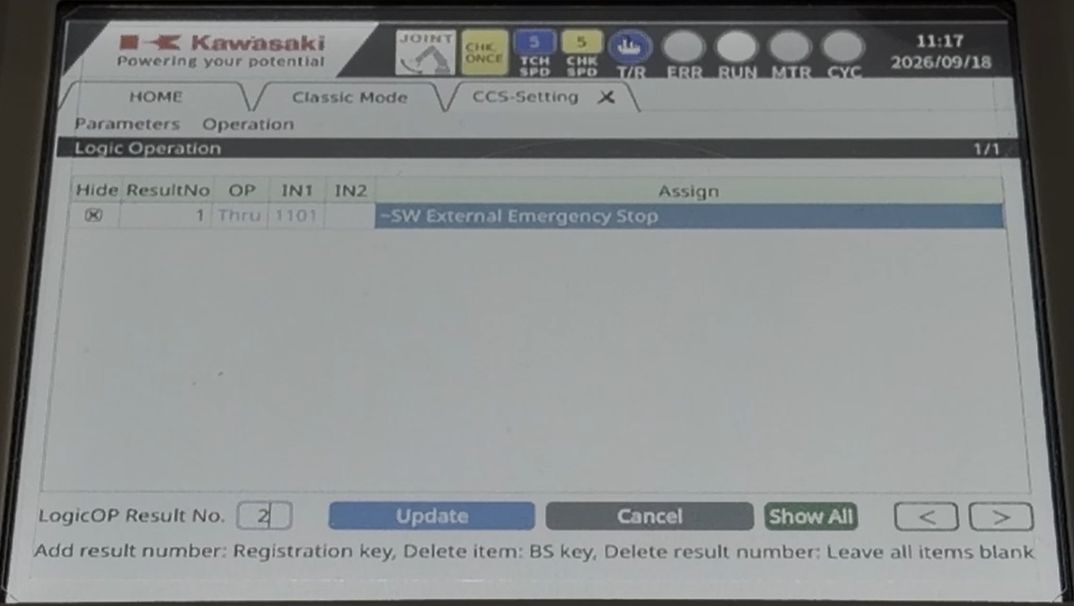
Operacja Thru przekazuje stan wskazanego wejścia bez wykonywania dodatkowych operacji logicznych. W tej konfiguracji stan wejścia User Safety Input 1 zostaje bezpośrednio przypisany do funkcji SW External Emergency Stop.
Sygnał SW External Emergency Stop pełni funkcję programowego zewnętrznego zatrzymania awaryjnego. Obwód zamknięty umożliwia pracę robota, natomiast obwód otwarty wywołuje zatrzymanie awaryjne.
Konfiguracja wyjścia statusowego E-STOP
Konfiguracja wyjścia statusowego umożliwia przekazanie do zewnętrznego urządzenia, na przykład sterownika Safety PLC, informacji o wykonaniu polecenia odłączenia zasilania silników – zatrzymania robota.
W polu LogicOP Result No. wpisujemy: 2.
Następnie konfigurujemy drugą operację logiczną:
OP: Thru
IN1: Motor Power Shutoff Command Performed 1 (2001)
Assign: User Safety Output 1
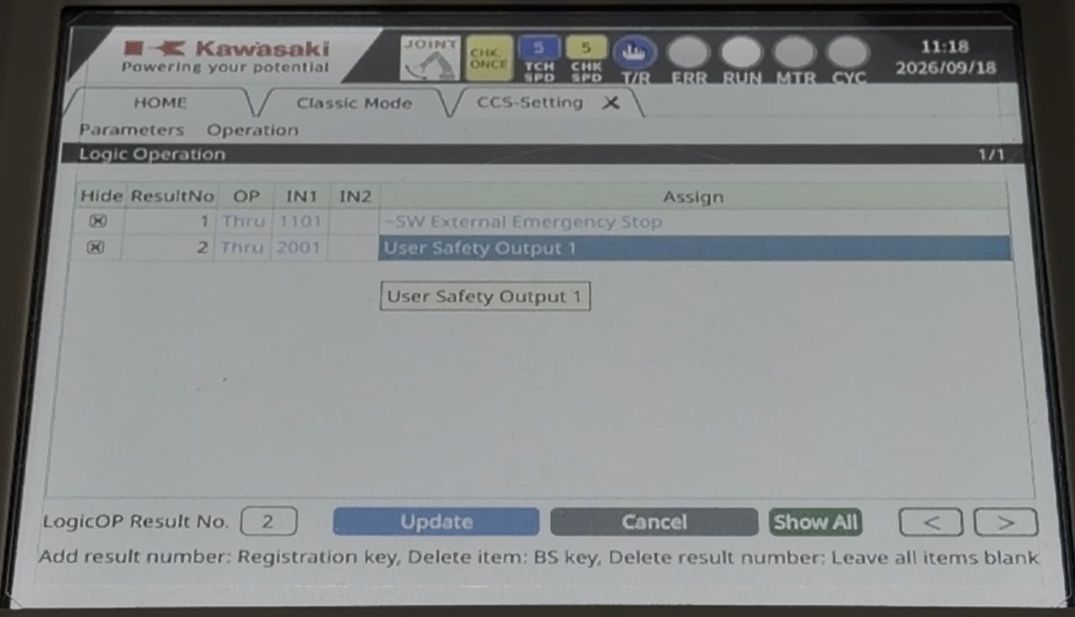
W tej konfiguracji stan sygnału Motor Power Shutoff Command Performed 1 (2001) zostaje przekazany na wyjście User Safety Output 1.
Wyjście to może służyć do przesyłania informacji o stanie układu bezpieczeństwa do zewnętrznego urządzenia, na przykład sterownika Safety PLC. Sygnał 2001 jest obsługiwany zgodnie z logiką: stan ON oznacza, że polecenie odłączenia zasilania silników nie jest wykonywane, natomiast stan OFF informuje o jego wykonaniu.
Aktualizacja ustawień
Po skonfigurowaniu poszczególnych parametrów wybieramy przycisk Update.
Funkcja Update aktualizuje parametry w aplikacji konfiguracyjnej, ale nie zapisuje ich jeszcze w systemie CoreCubic-S. W celu przesłania konfiguracji do układu bezpieczeństwa należy wykonać dodatkową operację zapisu.
Zapis konfiguracji w CoreCubic-S
Przechodzimy do:
CoreCubic-S → Write CoreCubic-S
Wprowadzamy hasło użytkownika.
Funkcja Write CoreCubic-S zapisuje skonfigurowane parametry w systemie CoreCubic-S.
Po rozpoczęciu zapisu nie zamykamy aplikacji do momentu wyświetlenia komunikatu potwierdzającego prawidłowe zakończenie operacji.
Ponowne uruchomienie kontrolera
Po prawidłowym zapisaniu parametrów wyłączamy, a następnie ponownie włączamy zasilanie kontrolera robota.
Ponowne uruchomienie kontrolera jest wymagane, aby nowe parametry bezpieczeństwa zostały zastosowane przez system CoreCubic-S. Jeżeli kontroler nie zostanie ponownie uruchomiony, może pojawić się komunikat informujący o zmianie parametrów bezpieczeństwa i konieczności wyłączenia oraz ponownego włączenia zasilania.
Po restarcie należy sprawdzić poprawność działania zewnętrznego sygnału E-STOP oraz wyjścia statusowego.
Autorka artykułu:
Kinga Dąbrowska
Asystentka ds. marketingu Robotyki
Studentka IV roku kierunku Automatyka i robotyka na Akademii Górniczo-Hutniczej w Krakowie