kawasaki robotics
31 postów 
Automatyka w praktyce
Jak zbudować system ręcznego sterowania robotem Astorino za pomocą joysticków i Arduino
 2025-09-23
Automatyka w praktyce
Sterowanie robotem Astorino za pomocą smartfona
 2025-09-09
Automatyka w praktyce
Pierwsze kroki w astorinoIDE
 2025-09-03
Automatyka w praktyce
Komunikacja robota Astorino ze sterownikiem PLC w protokole Modbus TCP. Wizualizacja na panelu HMI zintegrowanym ze sterownikiem
2025-09-02 
Automatyka w praktyce
Komunikacja robota Astorino ze sterownikiem PLC w protokole Modbus TCP. Wizualizacja komunikacji na panelu HMI
2025-08-08 
Automatyka w praktyce
Komunikacja robota Astorino ze sterownikiem PLC w protokole Modbus TCP. Zdalne sterowanie sygnałami dedykowanymi Astorino
2025-08-07 
Automatyka w praktyce
Sterowanie robotem Astorino po kuli
2025-07-25 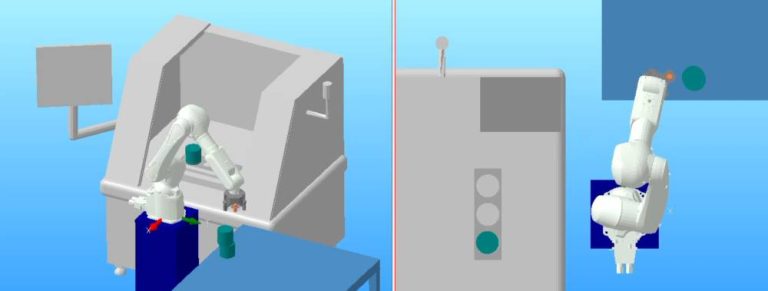
Automatyka w praktyce
Wykrywanie obiektu „w locie” na robotach Kawasaki Robotics – porównanie funkcji HSENSE oraz XMOVE
 2025-07-07
Automatyka w praktyce
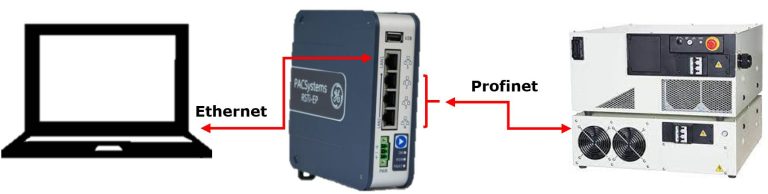
Jak skonfigurować komunikację Profinet w kontrolerze Kawasaki Robotics serii E
 2025-07-01
Automatyka w praktyce
Euromap 67 – interfejs komunikacyjny dla robotów przemysłowych współpracujących z wtryskarkami
2025-06-24 
Podstawy automatyki
Jakie cechy musi posiadać robot do paletyzacji?
2025-05-28