Rozszerzenie architektury VDA 5050 o infrastrukturę zakładową
Kontakt w sprawie artykułu: Eliza Węgrzyn - 2026-10-13
W tym artykule opisujemy, w jaki sposób zastosowanie sterownika PLC pozwala rozszerzyć standard komunikacji VDA 5050 o integrację z elementami infrastruktury, takimi jak bramy, czujniki, sygnały alarmowe i inne urządzenia pracujące w zakładzie produkcyjnym.
Standardowa architektura VDA 5050
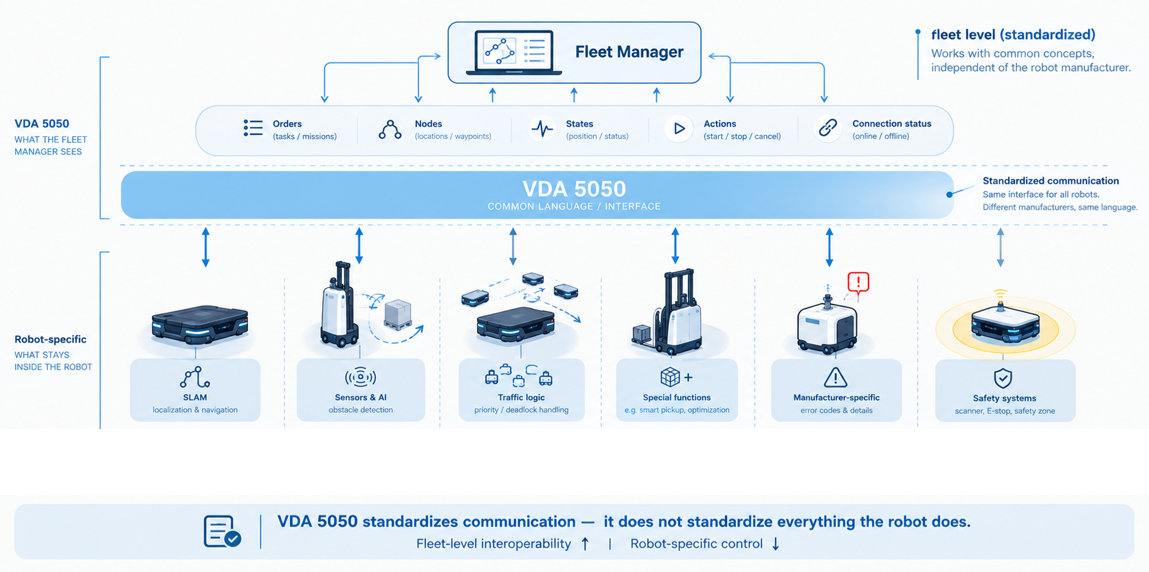
Standard VDA 5050 został opracowany jako sposób komunikacji pomiędzy robotami mobilnymi a nadrzędnym systemem zarządzania flotą.
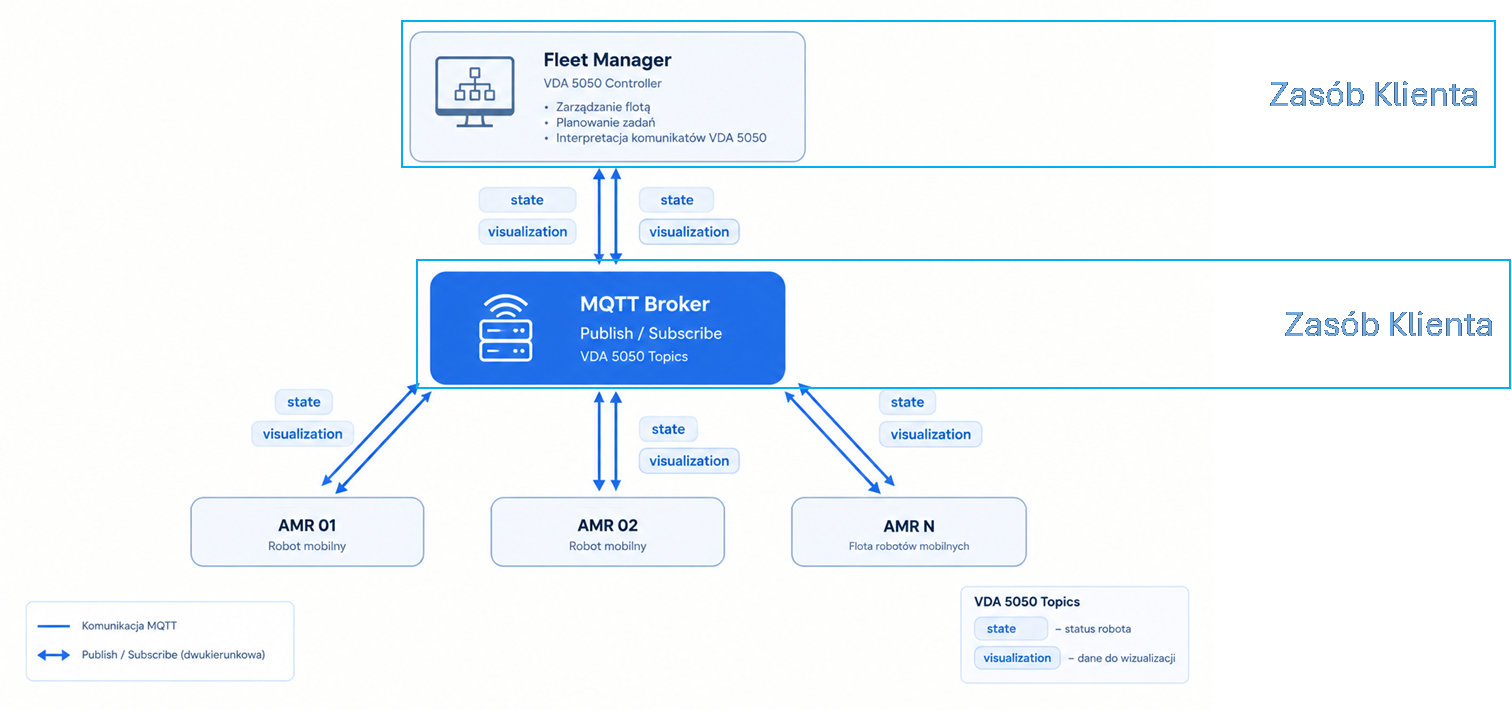
W swojej podstawowej postaci architektura składa się z trzech głównych elementów:
- robotów mobilnych,
- Brokera MQTT,
- Fleet Managera.
Roboty publikują informacje o swoim stanie, pozycji czy realizowanych zadaniach do odpowiednich topiców MQTT. Fleet Manager subskrybuje te dane, analizuje sytuację na obiekcie i przekazuje robotom kolejne polecenia.
Komunikacja realizowana jest za pomocą MQTT, natomiast struktura danych opisana jest przez standard VDA 5050.
Taka architektura doskonale sprawdza się do zarządzania ruchem robotów. W praktyce jednak szybko pojawia się potrzeba integracji dodatkowych elementów infrastruktury znajdujących się na hali produkcyjnej.
Dlaczego warto rozszerzać VDA 5050?
Robot mobilny nie porusza się w pustej przestrzeni. W trakcie realizacji zadania musi współpracować z wieloma elementami infrastruktury, między innymi:
- bramami automatycznymi,
- systemami przeciwpożarowymi,
- czujnikami obecności palet,
- transporterami, maszynami paletyzującymi, innymi systemami ETE Flow.
Jeżeli informacje z tych urządzeń nie są dostępne dla systemu zarządzania ruchem, część procesów musi być realizowana lokalnie lub przez dodatkowe dedykowane integracje.
Znacznie prostszym rozwiązaniem jest wykorzystanie istniejącej architektury MQTT i dopięcie infrastruktury do tego samego brokera.
Sterownik Astraada One EC2250 jako brama do świata MQTT
W systemach dostarczanych przez ASTOR rolę pośrednika pomiędzy infrastrukturą a brokerem MQTT pełni sterownik Astraada One EC2250. To właśnie do niego podłączane są:
- sygnały z systemu przeciwpożarowego,
- sygnały z bram,
- czujniki obecności,
- wybrane sygnały maszynowe.
Sterownik odczytuje stany wejść i wyjść oraz publikuje je do odpowiednich topiców MQTT. Dzięki temu Fleet Manager, roboty oraz pozostałe elementy infrastruktury mogą korzystać z tych samych informacji. Powstaje wspólna przestrzeń wymiany danych, w której obok standardowych komunikatów VDA 5050 pojawiają się dodatkowe topiki infrastrukturalne.
Przykładowo mogą to być:
- GateStatus,
- GateCommand,
- FireAlarm,
- RackSensor,
- ETEFlowStatus,
- MachineState.
W efekcie infrastruktura staje się pełnoprawnym uczestnikiem systemu.
Integracja bram automatycznych
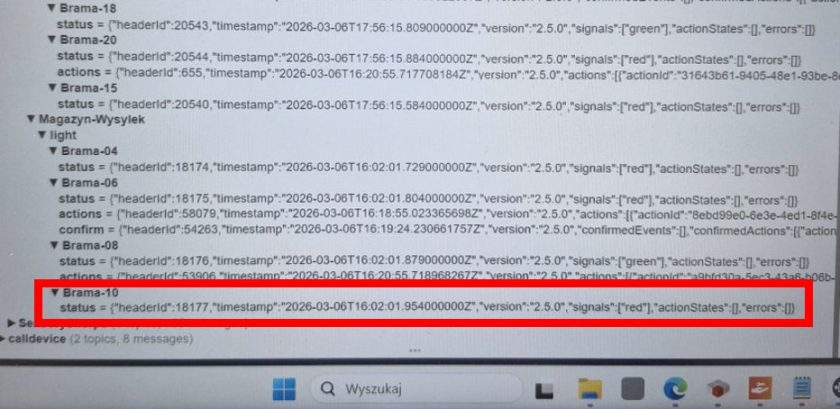
Jednym z najczęstszych zastosowań jest integracja bram automatycznych. W typowym scenariuszu robot zbliża się do bramy i potrzebuje uzyskać przejazd. Po osiągnięciu określonego punktu trasowego publikowane jest żądanie otwarcia bramy. Sterownik EC2250 odbiera tę informację i podaje sygnał otwarcia na sterownik bramy.
W praktyce bardzo często spotykamy bramy działające według następującego schematu:
- Sygnał wejściowy: 1 (aktywny) = brama otwierana,
- sygnał wyjściowy: 1 = brama otwarta,
- sygnał wejściowy: 0 (brak sygnału) = rozpoczęcie zamykania.
Oznacza to, że samo wysłanie impulsu nie wystarcza. Sterownik musi podtrzymywać sygnał otwarcia przez cały czas przejazdu. Sekwencja wygląda więc następująco:
Robot zgłasza potrzebę przejazdu
↓
Sterownik EC2250 podaje sygnał otwarcia
↓
Brama zaczyna się otwierać
↓
Brama potwierdza stan „otwarta”
↓
Robot otrzymuje zgodę na przejazd
↓
Sterownik nadal utrzymuje sygnał otwarcia
↓
Robot opuszcza strefę
↓
Sterownik zwalnia sygnał
↓
Brama zamyka się automatycznie
Takie rozwiązanie eliminuje ryzyko sytuacji, w której brama zacznie zamykać się podczas przejazdu.
Integracja sygnałów PPOŻ
Bardzo istotnym elementem jest integracja systemów przeciwpożarowych. W systemach dostarczanych przez ASTOR przyjmowana jest prosta zasada:
pożar = 0
Może wydawać się to nietypowe, jednak wynika bezpośrednio z bezpieczeństwa instalacji. Jeżeli alarm pożarowy byłby realizowany jako stan wysoki, wówczas uszkodzenie przewodu mogłoby zostać błędnie zinterpretowane jako brak alarmu.
W przypadku logiki:
0 = alarm
sytuacja wygląda inaczej.
Stan niski pojawia się zarówno przy pożarze, jak i przy uszkodzeniu przewodu. Oznacza to, że każda utrata sygnału traktowana jest jako stan wymagający reakcji. Takie podejście jest powszechnie stosowane w automatyce bezpieczeństwa.
Po odebraniu sygnału PPOŻ EC2250 publikuje informację do odpowiedniego topicu MQTT. Następnie Fleet Manager może wykonać wcześniej zdefiniowane działania, takie jak:
- zatrzymanie nowych zadań,
- zwolnienie wybranych obszarów,
- odblokowanie przejazdów ewakuacyjnych,
- otwarcie wybranych bram,
- przekierowanie ruchu.
Dzięki temu infrastruktura logistyczna staje się elementem strategii bezpieczeństwa zakładu.
Integracja czujników obecności
Kolejną grupą urządzeń są czujniki. Najczęściej wykorzystujemy je do wykrywania obecności palet, pojemników lub innych jednostek transportowych. Powód jest prosty: bez takiej informacji system musi okresowo sprawdzać stan stanowiska.
Robot przyjeżdża, sprawdza obecność ładunku, jeżeli go nie ma – wraca bez wykonania zadania. W efekcie powstają tak zwane puste przebiegi. Przy większej liczbie stanowisk prowadzi to do znaczącego obniżenia wydajności systemu.
Po podłączeniu czujników do sterownika EC2250 i publikowaniu ich stanu poprzez MQTT logika działania zmienia się całkowicie. To nie robot szuka zadania, to infrastruktura informuje o wystąpieniu zdarzenia:
Czujnik wykrywa obecność palety
↓
Publikowana jest informacja do MQTT
↓
Fleet Manager otrzymuje informację
↓
Tworzone jest zlecenie transportowe
↓
Robot realizuje przejazd
Dzięki temu ograniczamy:
- liczbę pustych przejazdów,
- ruch na hali,
- zużycie baterii,
- obciążenie sieci komunikacyjnej,
- czas oczekiwania na odbiór produktu.
Integracja urządzeń ETE Flow
Taką samą zasadę można zastosować dla urządzeń ET Flow. Maszyny mogą publikować informacje o:
- gotowości do odbioru produktu,
- zakończeniu cyklu,
- dostępności stanowiska,
- alarmach,
- wymaganiu dostarczenia materiału.
Sterownik EC2250 zbiera te informacje i publikuje je do odpowiednich topiców MQTT. Dzięki temu Fleet Manager nie musi cyklicznie odpytywać urządzeń. Otrzymuje informację dokładnie wtedy, gdy pojawia się zdarzenie procesowe. Pozwala to budować architekturę opartą na zdarzeniach zamiast klasycznego odpytywania urządzeń.
Jedna architektura dla całego zakładu
Największą zaletą takiego rozwiązania jest wykorzystanie istniejącej infrastruktury komunikacyjnej. Nie tworzymy osobnych połączeń pomiędzy:
- robotami,
- bramami,
- czujnikami,
- systemami PPOŻ,
- systemami ETE Flow.
Wszystkie urządzenia komunikują się za pośrednictwem jednego brokera MQTT. W efekcie powstaje wspólna warstwa wymiany danych, w której roboty i infrastruktura korzystają z tych samych mechanizmów komunikacyjnych.
VDA 5050 przestaje być wyłącznie standardem dla robotów mobilnych, a staje się fundamentem integracji całego środowiska intralogistycznego.