Automatyka w praktyce Konfiguracja zewnętrznego sygnału E-STOP w module CoreCubic-S robotów Kawasaki Robotics Konrad Sendrowicz 2026-10-16
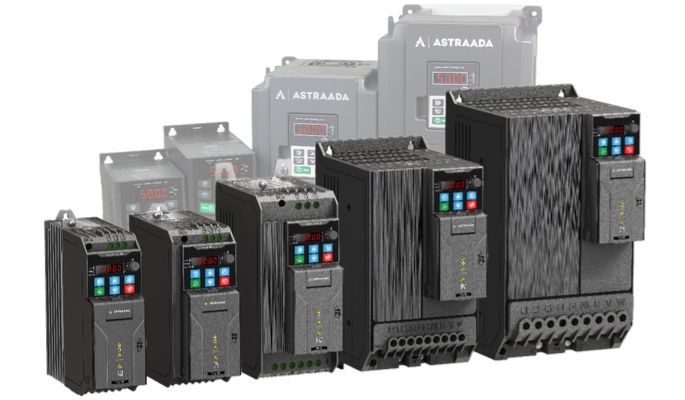
Produkty ASTOR Migracja systemów opartych na przemiennikach Astraada DRV-24 do serii DRV-240 Piotr Knapik 2026-10-15
Automatyka w praktyce Rozszerzenie architektury VDA 5050 o infrastrukturę zakładową Eliza Węgrzyn 2026-10-13
Automatyka w praktyce Komunikacja kontrolera Kawasaki Robotics serii F z wyspą I/O Astraada A-Series z wykorzystaniem protokołu Ethernet/IP Jakub Gałąska 2026-10-12
Automatyka w praktyce Funkcja Auto Load Measurement w robotach Kawasaki Robotics Konrad Sendrowicz 2026-10-07
Automatyka w praktyce Conveyor tracking w AstorinoIDE – wirtualna aplikacja z przenośnikiem taśmowym Kamila Piechocka 2026-09-15
Automatyka w praktyce Wykorzystanie zmiennych UDT do konfiguracji i wizualizacji powtarzalnych obiektów w AVEVA InTouch HMI Piotr Polok 2026-09-14
Automatyka w praktyce Czytelność ekranu w trudnych warunkach oświetleniowych – gdzie i kiedy potrzebny jest komputer z wyświetlaczem o wysokiej jasności? Mateusz Fas 2026-09-10
Automatyka w praktyce AGILOX Box Carrier – moduł transportowy dla niewielkich ładunków Jacek Dynak 2026-08-28