Funkcja RTPM (Real Time Path Modification) w robotach Kawasaki Robotics
Kontakt w sprawie artykułu: Michał Furgała - 2026-11-19
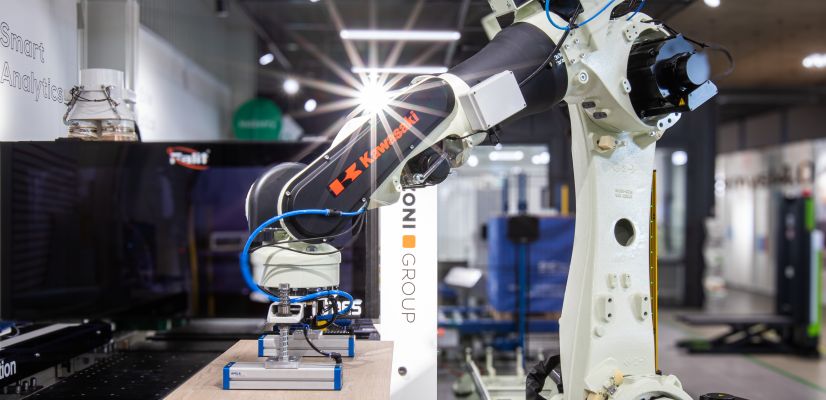
Opcja Real Time Path Modification by User (RTPM) umożliwia modyfikację trajektorii robota w czasie rzeczywistym, bez konieczności zatrzymywania wykonywanego ruchu. Dzięki temu robot może reagować na zmieniające się warunki procesu podczas realizacji programu.
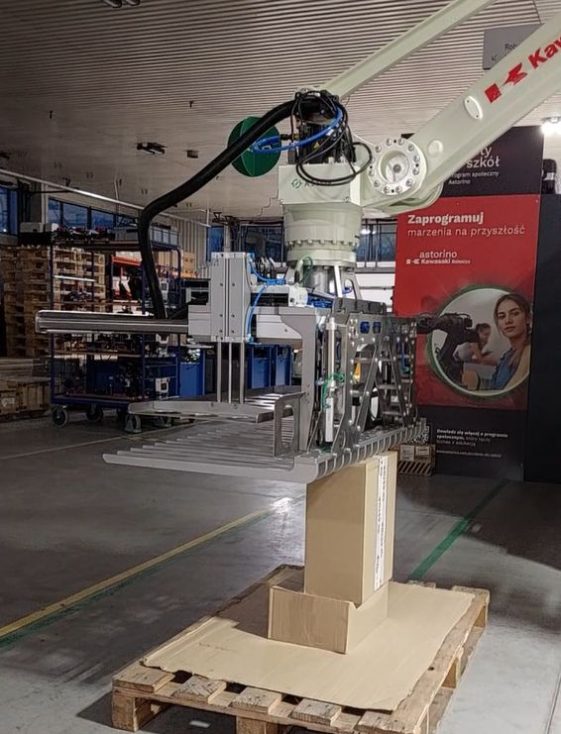
Na potrzeby testów funkcjonalność została zaimplementowana na robocie Kawasaki Robotics CP180. Zrealizowano aplikację umożliwiającą dojazd do stosu pudełek (docelowo przekładek) o zmiennej wysokości, wyznaczanej na podstawie pomiaru wykonywanego w czasie rzeczywistym. Robot koryguje swoją trajektorię podczas ruchu, eliminując konieczność zatrzymania nad stosem w celu wykonania pomiaru i wyznaczenia nowej pozycji docelowej.
Podstawowe funkcje w języku AS Language
PMODTXYZ
Instrukcja ta umożliwia modyfikację trajektorii robota w układzie współrzędnych narzędzia (Tool Coordinate System). Wartości korekcji przekazywane z urządzeń zewnętrznych, takich jak czujniki lub systemy pomiarowe, są przeliczane względem aktualnego położenia narzędzia i uwzględniane podczas wykonywania ruchu.
W praktyce instrukcja na bieżąco modyfikuje polecenie ruchu, powodując przesunięcie trajektorii zgodnie z kierunkami osi aktywnego narzędzia.
Z punktu widzenia aplikacji efekt działania jest taki sam, jak gdyby pozycja docelowa była w czasie rzeczywistym przesuwana o wartość zadanej korekcji. W rzeczywistości funkcja RTPM nie modyfikuje zapisanych punktów programu, lecz nakłada korekcję na generowaną przez kontroler trajektorię ruchu.
PMODXYZ
Instrukcja działa analogicznie do PMODTXYZ, jednak korekcje są wykonywane w układzie bazowym robota (Base Coordinate System). Kierunki modyfikacji pozostają więc stałe względem bazy robota niezależnie od orientacji narzędzia.
PMODSTART
Aktywuje funkcję Real Time Path Modification. Od momentu wykonania instrukcji robot uwzględnia korekcje trajektorii definiowane przez polecenia PMOD.
PMODEND
Dezaktywuje funkcję Real Time Path Modification. Po wykonaniu instrukcji kolejne ruchy realizowane są bez dodatkowych korekcji trajektorii.
PMODLIMIT
Instrukcja określa maksymalną szybkość zmian korekcji trajektorii, definiując osobno limity dla przemieszczeń liniowych oraz zmian orientacji.
Należy zwrócić uwagę, że parametr ten nie ogranicza maksymalnej wartości korekcji, lecz tempo jej zmian w czasie (np. mm/s oraz °/s). Dzięki temu możliwe jest ograniczenie gwałtownych zmian trajektorii wynikających z niestabilnego sygnału wejściowego.
Wywołanie instrukcji bez parametrów powoduje wyświetlenie aktualnie ustawionych limitów dla korekcji liniowych i obrotowych.
Przelicznik
Sama funkcjonalność RTPM odpowiada jedynie za modyfikację trajektorii robota. Aby mogła zostać wykorzystana do podążania za zmienną wysokością detalu, konieczne jest wyznaczenie wartości korekcji na podstawie pomiaru. W tym celu zastosowano dodatkowy przelicznik przekształcający aktualną odległość od punktu poboru na wartość wykorzystywaną przez instrukcję PMODTXYZ.
W testowanej aplikacji wykorzystano następującą zależność:
przelicznik = 0.6*PI/180*ATAN2((6*odleglosc/3111.7-0.52),1)+0.3
Zapis został dostosowany do składni języka AS, która zwraca wartość ATAN2 w stopniach, a nie w radianach. Dodatkowo wartość 3111.7 była wartością wyznaczoną jako początkowa odległość do punktu odłożenia i jest równa prawie maksymalnej wartości pod względem zasięgu robota (wartość maksymalna wynosi 3255.8), dlatego, zakładając zatrzymanie robota najniżej w punkcie 0, wartość ilorazu odleglosc/3111.7 mieści się w przybliżeniu w zakresie [0, 1.1]. Aby na obu osiach były jednakowe skale, samą funkcję można przedstawić w bardziej klasycznej postaci matematycznej, gdzie x=odleglosc/3111.7 i x należy do zbioru [0, 1.1]:
przelicznik = 0.6*arctan(6*x-0.52)+0.3
Poniżej znajduje się wykres tej funkcji:
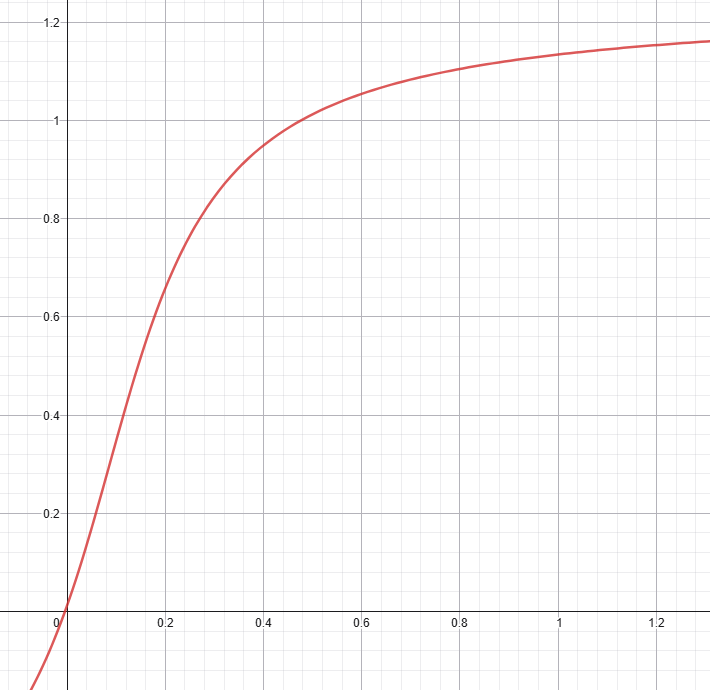
Zastosowany przelicznik został wyznaczony doświadczalnie w taki sposób, aby zapewnić dynamiczne zmniejszanie prędkości robota podczas zbliżania się do punktu poboru. Charakterystyka posiada stosunkowo stromy spadek w obszarze roboczym, dzięki czemu niewielkie zmiany odległości powodują wyraźną zmianę wartości korekcji. Jednocześnie funkcja stopniowo się wypłaszcza wraz ze wzrostem wartości odległości, ograniczając wpływ dużych odchyłek pomiarowych, które w przypadku funkcji liniowej mogłyby powodować występowanie niechcianych, gwałtownych modyfikacji trajektorii.
Funkcja została dobrana tak, aby przecinała wartość zerową w pobliżu docelowej wysokości poboru. W przeprowadzonych symulacjach robot zatrzymywał się z dokładnością rzędu 1 mm niezależnie od początkowej wysokości, przy prędkości ruchu ustawionej na 100%. Przy niższych prędkościach zatrzymywał się do 10 mm nad zadanym punktem.
Jeżeli wymagane jest zatrzymanie robota na określonej wysokości nad detalem, na przykład 100 mm, charakterystykę należy odpowiednio przesunąć. Przesunięcie miejsca zerowego funkcji przelicznika realizowane jest przez zmianę parametru (w pierwotnej funkcji równego 0.52), tak aby miejsce zerowe przyjmowało wartość zgodną z relacją:
zadana_wysokosc_zatrzymania / 3111.7
Dla wysokości zatrzymania wynoszącej 100 mm wartość ta wynosiła około 0.032, dlatego zastosowano następującą postać funkcji:
przelicznik = 0.6*arctan(6*x-0.74)+0.3
przelicznik(x=0.032) = 0
Wartość parametru można również obliczyć ze wzoru:
parametr = 6* zadana_wysokosc_zatrzymania / 3111.7 + 0,546
W przypadku zastosowania innego przelicznika należy ten wzór odpowiednio przekształcić.
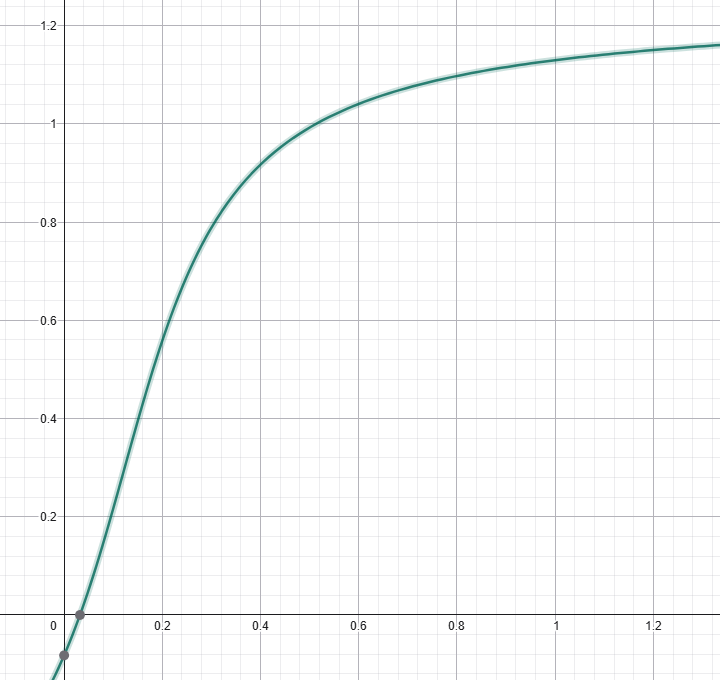
W przypadku zastosowania takiej funkcji robot najczęściej dojeżdża nieznacznie poniżej zadanej wysokości, a następnie koryguje swoje położenie zgodnie z wartością ujemnej korekcji. Podczas testów maksymalna zaobserwowana wartość przeregulowania wynosiła około 30 mm.
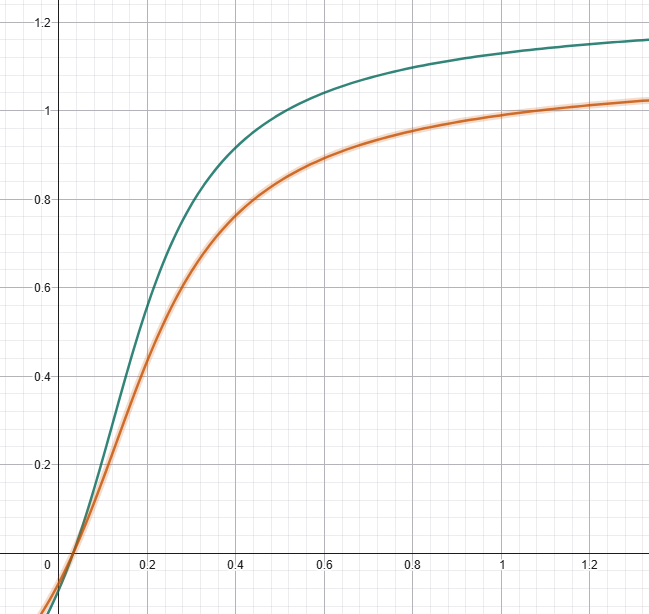
Przetestowano również funkcję z lekko zmodyfikowanymi parametrami:
przelicznik = 0.55*arctan(5*x-0.65)+0.25
W przypadku tej funkcji robot zatrzymywał się na wysokości 100 mm nad detalem, bez widocznych przeregulowań, jednakże ruch był nieznacznie wolniejszy. Porównanie obu funkcji przeliczających znajduje się na poniższym wykresie, drugi przelicznik zaznaczony jest kolorem pomarańczowym:
Do generowania korekcji wykorzystano instrukcję:
PMODTXYZ 0, 0, 5 * przelicznik, 0, 0, 0
TWAIT 0.005
W przedstawionym rozwiązaniu wartość zmiennej przelicznik mieściła się w zakresie od 0 do około 1.2. Ostateczna dynamika modyfikacji trajektorii zależy jednakże nie tylko od przelicznika, ale również od współczynnika zastosowanego w instrukcji PMODTXYZ oraz od czasu cyklu pętli określonego przez instrukcję TWAIT. Zwiększenie współczynnika lub skrócenie czasu oczekiwania powoduje szybsze narastanie korekcji.
Przedstawiony przelicznik został opracowany dla symulacji wykorzystującej funkcję:
odleglosc = DISTANCE(HERE, tp1)
gdzie odległość była wyznaczana z częstotliwością około 200 Hz. W przypadku wykorzystania rzeczywistego dalmierza parametry funkcji należy dostroić do właściwości zastosowanego czujnika, jego częstotliwości pomiarowej oraz wymagań danej aplikacji.
Dalmierz
W testowanej aplikacji źródłem informacji wykorzystywanej do modyfikacji trajektorii był dalmierz laserowy SICK DT35. Czujnik dostarczał bieżący pomiar odległości, który po odpowiednim przeskalowaniu był wykorzystywany przez funkcję RTPM do korygowania położenia robota podczas ruchu.
Dalmierz DT35 umożliwia pracę z różnymi częstotliwościami odświeżania pomiaru. Na potrzeby aplikacji RTPM zalecane jest wykorzystanie trybu FAST lub SUPER FAST, ponieważ umożliwiają one szybszą reakcję robota na zmiany mierzonej odległości.
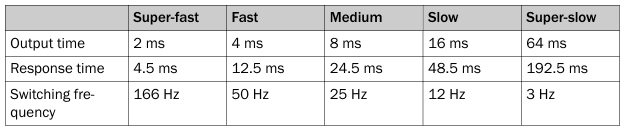
Należy jednak pamiętać, że zwiększenie częstotliwości pomiarowej odbywa się kosztem dokładności pomiaru, co producent przedstawia w dokumentacji w postaci charakterystyk błędu dla poszczególnych trybów pracy:
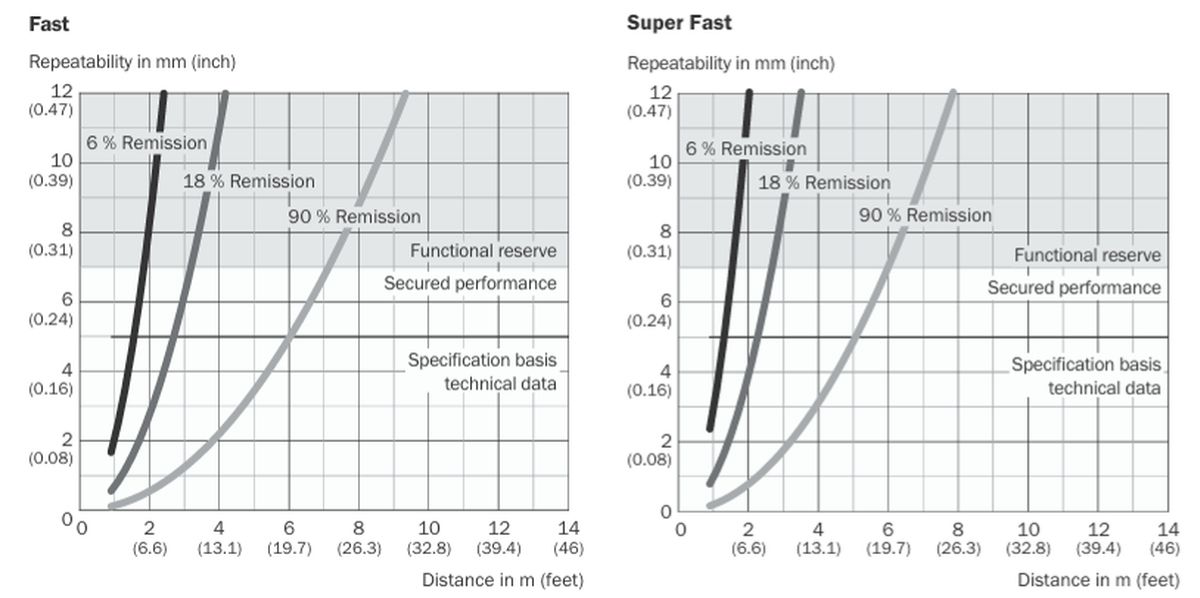
Częstotliwość odczytu po stronie robota powinna być dobrana do wybranego trybu pracy czujnika. W praktyce oznacza to konieczność odpowiedniego ustawienia parametru PCSCAN, np. na poziomie 0,001 s dla szybkich trybów pomiarowych.
Istotnym elementem konfiguracji jest również poprawne ustawienie progów Q1 oraz Q2. W testowanej aplikacji sygnał Q1 nie był wykorzystywany do sterowania procesem, dlatego został skonfigurowany w taki sposób, aby nie aktywował się podczas normalnej pracy. Pozwala to uniknąć sytuacji, w której moduł wejść analogowych przechodzi w stan niepożądany i przestaje przekazywać prawidłowe informacje o zmierzonej odległości.
Kanał Q2 wykorzystano natomiast do skalowania sygnału analogowego. Zalecane jest ustawienie:
-Q2 Near jako minimalnej wartości pomiarowej,
-Q2 Far jako maksymalnej wartości pomiarowej wykorzystywanej w aplikacji.
Zarówno tryb pracy, jak i odpowiednie wartości progów można modyfikować za pomocą przycisków SELECT i SET na dalmierzu (ze względu na trudności w naciskaniu przycisków, poleca się użycie małego metalowego narzędzia).
Następnie w oprogramowaniu konfiguracyjnym czujnika należy przypisać Q2 jako wyjście analogowe (np. 4–20 mA) oraz aktywować funkcję Linear Scaling. Dzięki temu możliwe jest jednoznaczne przeliczenie sygnału analogowego na rzeczywistą odległość wykorzystywaną przez program robota.
Przed rozpoczęciem strojenia przelicznika warto zweryfikować poprawność konfiguracji czujnika poprzez obserwację zmiany sygnału analogowego w całym wymaganym zakresie pomiarowym. Pozwala to wyeliminować błędy konfiguracji jeszcze przed rozpoczęciem prac nad algorytmem modyfikacji trajektorii.
Uwagi przed napisaniem aplikacji
Poniższe uwagi wynikają z testów przeprowadzonych na stanowisku laboratoryjnym i opisują zachowania, które nie zawsze są oczywiste na podstawie samej dokumentacji funkcji RTPM.
Sposób realizacji korekcji trajektorii
W praktycznych zastosowaniach funkcję RTPM najwygodniej realizować w osobnym wątku wykonywanym równolegle do programu głównego. Wątek taki cyklicznie odczytuje aktualną wartość pomiaru i wywołuje instrukcję PMODTXYZ z odpowiednio wyznaczoną wartością korekcji.
Należy pamiętać, że kolejne wywołania instrukcji PMODTXYZ kumulują się. Oznacza to, że dwukrotne wykonanie instrukcji:
PMODTXYZ 0,0,10,0,0,0
spowoduje sumaryczne przesunięcie trajektorii o 20 mm w kierunku osi Z. Korekcja nie dotyczy wyłącznie najbliższego punktu, ale wszystkich kolejnych ruchów wykonywanych do momentu wyzerowania modyfikacji.
Warto podkreślić, że wywołanie:
PMODTXYZ 0,0,0,0,0,0
nie usuwa wcześniej naliczonych przesunięć. Powoduje jedynie zatrzymanie dalszego narastania korekcji. Aby całkowicie wyzerować zgromadzone przesunięcia, konieczne jest użycie instrukcji PMODEND, która wyłącza RTPM i przywraca bazową trajektorię ruchu.
Planowanie trajektorii
Podczas projektowania aplikacji należy pamiętać, że natychmiast po aktywacji PMODSTART oraz zadaniu niezerowej wartości PMODTXYZ punkt docelowy zaczyna się przesuwać, a robot rozpoczyna jego śledzenie.
Z tego powodu zaleca się aktywowanie RTPM możliwie blisko miejsca, w którym rzeczywiście potrzebna jest korekcja trajektorii. Jeżeli punkt docelowy zacznie być przesuwany zbyt wcześnie, robot może znacząco zakrzywić trajektorię ruchu podczas próby „dogonienia” zmieniającego się celu. W skrajnych przypadkach może to prowadzić do nieprzewidzianych zbliżeń do elementów otoczenia, a nawet częściowego ominięcia docelowego punktu ruchu.
Podczas testów dodatkowe ograniczenie tego zjawiska uzyskano poprzez dodanie krótkiej instrukcji TWAIT na początku podprogramu realizującego korekcję trajektorii. Powoduje ona opóźnienie rozpoczęcia modyfikacji punktu docelowego, dzięki czemu robot dłużej porusza się po pierwotnie zaplanowanej trajektorii i później rozpoczyna jej zakrzywianie. Wartość opóźnienia należy dobrać indywidualnie w zależności od zdefiniowanych punktów i parametru ACCURACY, gdyż zbyt duży czas TWAIT może spowodować zauważalne zatrzymanie robota przed rozpoczęciem korekcji, co może negatywnie wpłynąć na płynność procesu.
Istotny wpływ ma również szybkość narastania korekcji. Warto pamiętać, że RTPM nie powoduje natychmiastowego przemieszczenia robota do nowej pozycji. W rzeczywistości robot stale próbuje dojechać do aktualnego położenia punktu docelowego. Jeżeli korekcje są nanoszone stosunkowo rzadko, robot będzie kolejno dojeżdżał do nowych pozycji i zatrzymywał się. Jeżeli natomiast punkt jest modyfikowany w bardzo krótkich odstępach czasu, robot nie zdąży osiągnąć położenia pośredniego i zacznie stale „gonić” przemieszczający się punkt. W efekcie jego ruch będzie wyglądał jak ciągłe, płynne podążanie za dynamicznie zmieniającym się celem.
Wpływ prędkości robota
Prędkość ruchu ma bezpośredni wpływ na dokładność końcowego pozycjonowania. Im większa prędkość, tym większa bezwładność układu oraz większa tendencja do przeregulowania.
Istnieją dwa podstawowe podejścia do rozwiązania tego problemu:
1) dostrojenie w sposób doświadczalny przelicznika do konkretnej konfiguracji robota i czujnika przy założeniu stałej prędkości pracy,
2) zastosowanie charakterystyki umożliwiającej kontrolowane przekroczenie punktu docelowego i późniejszy powrót do właściwej pozycji.
Drugie podejście okazało się szczególnie skuteczne przy większych prędkościach ruchu, gdzie niewielkie przeregulowanie jest trudne do całkowitego wyeliminowania. W takim rozwiązaniu robot może chwilowo minąć zadany poziom, po czym dzięki działaniu przelicznika i korekcji RTPM powrócić do właściwej pozycji.
Wpływ błędów pomiarowych
Tekst dokumentu. Jakość działania RTPM jest bezpośrednio zależna od jakości danych dostarczanych przez czujnik. W celu analizy odporności rozwiązania przeprowadzono testy z wykorzystaniem symulowanego dalmierza wykorzystującego funkcję:
odleglosc = DISTANCE(HERE, tp1)
Podczas badań celowo wprowadzano krótkotrwałe zakłócenia powodujące zmianę mierzonej odległości nawet o 10000 mm. Zaobserwowano, że wpływ błędu zależy nie tylko od jego wartości i czasu trwania, ale również od aktualnego położenia robota.
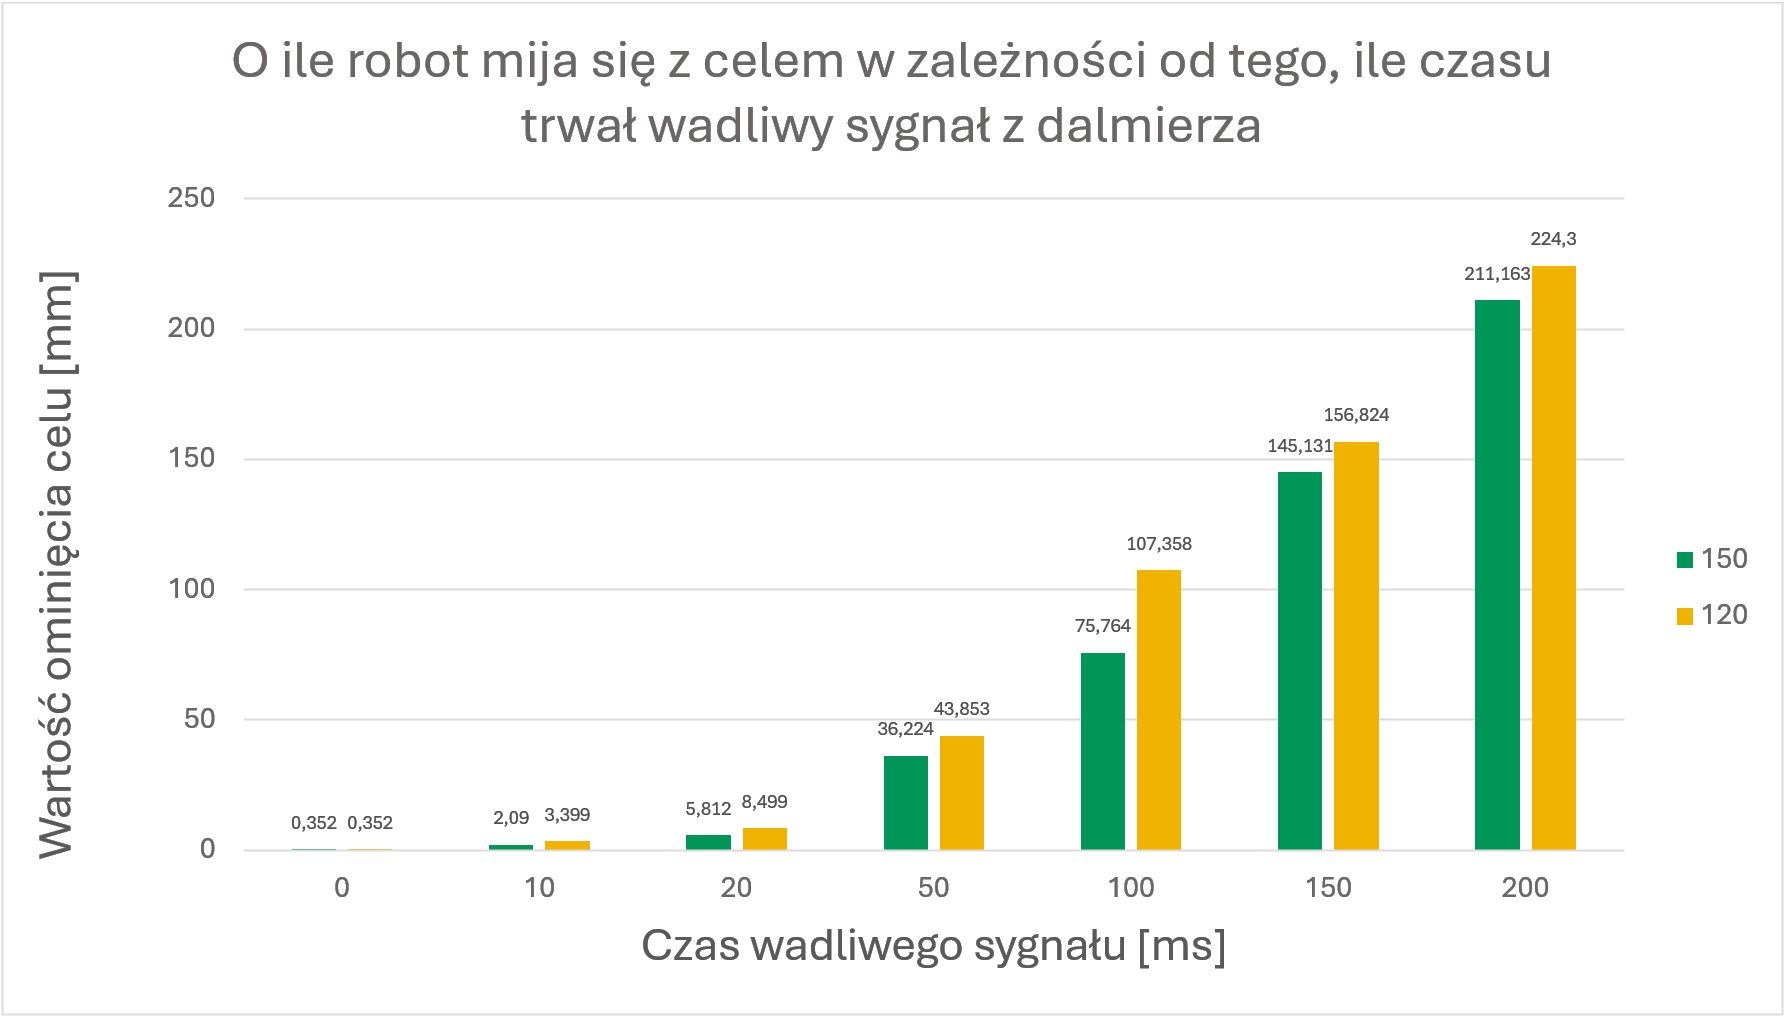
Im bliżej docelowego punktu znajduje się robot, tym mniej czasu pozostaje na skompensowanie błędnej korekcji. Ten sam błąd pomiarowy, który wystąpi wysoko nad punktem poboru, może zostać skutecznie skorygowany przez algorytm. Jeżeli jednak pojawi się tuż przed osiągnięciem celu, może nie pozostawić wystarczająco dużo czasu na przywrócenie prawidłowej trajektorii.
W konsekwencji krótka seria błędnych pomiarów może spowodować przesunięcie trajektorii na tyle duże, że robot, próbując śledzić nieprawidłowo wyznaczony punkt, przesunie się zbyt daleko i w skrajnym przypadku doprowadzi do kolizji.
Jednocześnie podczas testów zaobserwowano pewną naturalną zdolność układu do samokompensacji błędów. Jeżeli zastosowano charakterystykę umożliwiającą kontrolowane przekroczenie punktu docelowego i późniejszy powrót do właściwej pozycji, a zakłócenie pomiarowe ma charakter chwilowy, po jego ustąpieniu i przekroczeniu zadanego punktu docelowego, przelicznik zaczyna generować korekcję w przeciwnym kierunku. W efekcie robot stopniowo wraca do właściwej pozycji, „doganiając” punkt przesuwany z powrotem przez algorytm. Skuteczność tego mechanizmu zależy jednak od wielkości błędu oraz od czasu pozostałego do osiągnięcia punktu poboru.
W zastosowanej aplikacji wpływ zakłóceń był dodatkowo ograniczony przez charakterystykę przelicznika, która nawet dla dużych błędów pomiarowych generowała stosunkowo niewielkie wartości korekcji. Mimo to warto rozważyć zastosowanie dodatkowej filtracji sygnału pomiarowego. Szczególnie korzystne może być odrzucanie pojedynczych pomiarów znacząco odbiegających od poprzednich wartości lub niemożliwych do osiągnięcia z punktu widzenia geometrii stanowiska i zasięgu robota.
Zachowanie podczas zatrzymania robota
Szczególną uwagę należy zwrócić na sytuacje, w których robot zostaje zatrzymany za pomocą funkcji HOLD, podczas gdy równoległy wątek RTPM nadal pracuje.
Jest to jeden z najbardziej niebezpiecznych scenariuszy związanych z wykorzystaniem RTPM. W takim przypadku instrukcje PMODTXYZ są nadal wykonywane, a punkt docelowy nadal ulega przesunięciu. Robot pozostaje nieruchomy, jednak punkt, który ma osiągnąć, może oddalać się od jego aktualnej pozycji.
Po ponownym uruchomieniu robota może okazać się, że punkt znajduje się znacznie dalej od aktualnej pozycji niż przed zatrzymaniem. Rezultatem może być gwałtowny ruch robota w kierunku nowej pozycji docelowej, stwarzający realne zagrożenie kolizją lub wyjazdem poza zakładany obszar roboczy.
Z tego względu zaleca się zatrzymywanie równoległego przesuwania pozycji docelowej w wątku RTPM zawsze wtedy, gdy robot przechodzi w stan HOLD. W testowanej aplikacji wykorzystano w tym celu sygnał RGSO skonfigurowany jako sygnał wewnętrzny robota (np. numer 2001). Sygnał ten przyjmuje stan aktywny wyłącznie podczas normalnej pracy serwonapędów, gdy zwolnione są hamulce osi robota. Przejście robota w stan HOLD lub E-STOP powoduje zmianę jego stanu na nieaktywny.
W zależności od wymagań aplikacji sygnał ten można wykorzystać na dwa sposoby:
1) zakończyć działanie wątku RTPM po przejściu RGSO w stan nieaktywny, pamiętając o poprawnym wyłączeniu funkcji za pomocą instrukcji PMODEND,
2) tymczasowo wstrzymać generowanie nowych korekcji, pozostawiając aktywny wątek, tak aby po wznowieniu pracy robot kontynuował dojazd do aktualnie śledzonego punktu.
W testowanej aplikacji zastosowano drugie rozwiązanie:
IF SIG(2001) == TRUE THEN
    PMODTXYZ 0,0,5*przelicznik,0,0,0
    TWAIT 0.005
ELSE
    PMODTXYZ 0,0,0,0,0,0
END
Dzięki temu podczas zatrzymania robota nie są generowane kolejne korekcje trajektorii, a po wznowieniu pracy algorytm może kontynuować działanie bez konieczności ponownej inicjalizacji.
Dodatkowo dobrą praktyką jest umieszczenie instrukcji PMODEND na początku programu głównego oraz wszystkich programów, które mogą zostać uruchomione niezależnie od głównego cyklu aplikacji. Pozwala to zagwarantować, że robot zawsze rozpocznie wykonywanie ruchów z wyzerowanym stanem RTPM i bez pozostających z poprzedniego cyklu korekcji trajektorii.
Zakończenie procesu
Jeżeli aplikacja zakłada zatrzymanie na określonej wysokości nad detalem, po osiągnięciu zadanego poziomu nie należy natychmiast kończyć programu. Warto pozostawić robotowi czas na wygaszenie przeregulowania i ustabilizowanie pozycji. W testowanej aplikacji dobrze sprawdzał się dodatkowy czas oczekiwania rzędu około 2 s przed zakończeniem programu.
Jest to szczególnie istotne w rozwiązaniach wykorzystujących celowe przekroczenie punktu docelowego i późniejszą korekcję pozycji. Bez pozostawienia czasu na stabilizację robot może zakończyć ruch przed osiągnięciem rzeczywistej pozycji docelowej.
Inaczej wygląda sytuacja w przypadku aplikacji, których celem jest możliwie szybkie wykrycie osiągnięcia określonej wysokości. W takich zastosowaniach skuteczniejszym rozwiązaniem może być natychmiastowe użycie instrukcji BREAK lub BRAKE.
W obu przypadkach zalecane jest monitorowanie położenia w równoległym wątku i wystawienie odpowiedniego sygnału natychmiast po przekroczeniu zadanego progu.
Uwagi dotyczące doboru parametrów
PMODLIMIT
W większości aplikacji parametr PMODLIMIT warto ustawić na tyle wysoko, aby nie stanowił dodatkowego ograniczenia dla generowanych korekcji. Zbyt niska wartość może powodować ograniczenie szybkości modyfikacji trajektorii, a w konsekwencji pogorszenie działania algorytmu śledzenia punktu.
Należy pamiętać, że po przekroczeniu dopuszczalnych limitów modyfikacji trajektorii zmiana wartości polecenia ruchu nie zostanie wykonana poprawnie. Z tego względu PMODLIMIT powinien być dobierany z uwzględnieniem maksymalnych korekcji generowanych przez aplikację.
Ograniczenia dotyczące rodzaju ruchu
Funkcja RTPM nie współpracuje z ruchem interpolowanym przegubowo. Podczas aktywnej modyfikacji trajektorii należy stosować instrukcje liniowe, takie jak LMOVE.
Próba wykorzystania RTPM podczas ruchu realizowanego instrukcją JMOVE skutkuje wygenerowaniem błędu:
P1063 robot control instruction against real time modification data instruction is incorrect
Warto uwzględnić to ograniczenie już na etapie projektowania struktury programu.
Aktywacja i dezaktywacja RTPM
Instrukcje PMODSTART oraz PMODEND działają podobnie do instrukcji BREAK. Robot najpierw dojeżdża do aktualnie wykonywanego punktu, zatrzymuje się, a dopiero następnie następuje aktywacja lub dezaktywacja funkcji RTPM. Nie jest możliwe przełączenie tego trybu „w locie”, podczas wykonywania ruchu.
Jeżeli wymagane jest wcześniejsze przygotowanie aplikacji do pracy z RTPM, możliwe jest wykonanie instrukcji:
PMODSTART
PMODTXYZ 0,0,0,0,0,0
W takim przypadku funkcja RTPM pozostaje aktywna, jednak trajektoria nie jest jeszcze modyfikowana. Korekcje zaczną być nakładane dopiero po zadaniu instrukcji PMODTXYZ z niezerowymi wartościami. Należy jednak pamiętać, że od momentu aktywacji RTPM aplikacja jest ograniczona do ruchów liniowych.
W trybie RTPM standardowo działają również mechanizmy ACCURACY oraz zakrzywianie toru ruchu.
Dobór dynamiki korekcji
W praktyce korzystniejsze jest szybkie wykonywanie niewielkich, często aktualizowanych korekcji niż próba przesunięcia punktu o dużą wartość jednorazowo. Pozwala to uzyskać płynniejszy ruch robota oraz zmniejsza ryzyko przekroczenia ograniczeń funkcji RTPM.
Na szybkość narastania korekcji wpływają przede wszystkim:
- wartość współczynnika zastosowanego w przeliczniku,
- czas cyklu pętli określony przez instrukcję TWAIT.
Zwiększenie współczynnika lub zmniejszenie wartości TWAIT powoduje szybsze przesuwanie punktu docelowego. Należy jednak zachować ostrożność, ponieważ zbyt agresywne ustawienia mogą prowadzić do wygenerowania błędu:
P1063 Amount of Path Modification by user input exceeds threshold value
W przeprowadzonych testach błąd pojawiał się już przy dwukrotnym zwiększeniu współczynnika przelicznika.
Dodatkowo bardzo duże wartości parametrów mogą skutkować błędem:
P0100 Illegal input data
Z tego względu nie należy traktować RTPM jako mechanizmu umożliwiającego wykonywanie bardzo dużych jednorazowych przesunięć oraz natychmiastowego cofania ich poprzez zadanie równie dużych wartości w przeciwnym kierunku. Jeżeli konieczne jest usunięcie zgromadzonej korekcji, zalecanym rozwiązaniem jest użycie instrukcji PMODEND, która zeruje aktualny stan modyfikacji trajektorii.
W praktyce strojenie aplikacji najwygodniej realizować poprzez dobór współczynnika zastosowanego w przeliczniku oraz parametru TWAIT, obserwując zachowanie robota w rzeczywistych warunkach pracy.
Podsumowanie
Funkcja Real Time Path Modification by User (RTPM) dostępna w robotach Kawasaki Robotics umożliwia modyfikację trajektorii robota w czasie rzeczywistym bez konieczności zatrzymywania wykonywanego ruchu. Pozwala to na budowę aplikacji reagujących na zmienne warunki procesu, takich jak dojazd do detalu o nieznanej wysokości, śledzenie powierzchni czy kompensacja błędów pozycjonowania.
Przeprowadzone testy na robocie CP180 pokazały, że przy odpowiednim doborze przelicznika i parametrów aplikacji możliwe jest uzyskanie bardzo dobrej dokładności pozycjonowania, nawet przy wysokich prędkościach ruchu. Kluczowe znaczenie ma jednak nie tylko sama konfiguracja funkcji RTPM, ale również jakość sygnału pomiarowego, sposób skalowania danych oraz częstotliwość aktualizacji korekcji.
Podczas projektowania aplikacji należy pamiętać, że RTPM nie modyfikuje zapisanych punktów programu, lecz na bieżąco koryguje trajektorię generowaną przez kontroler. Korekcje mają charakter kumulacyjny, a robot w praktyce „podąża” za dynamicznie przemieszczanym punktem docelowym. Zjawisko to daje duże możliwości adaptacji ruchu, wymaga jednak świadomego projektowania trajektorii oraz uwzględnienia potencjalnych zakłóceń pomiarowych.
Testy wykazały również, że odpowiednio dobrana charakterystyka przelicznika może skutecznie ograniczać wpływ błędów pomiarowych i częściowo kompensować krótkotrwałe zakłócenia sygnału. Mimo to w aplikacjach przemysłowych zaleca się stosowanie dodatkowej filtracji danych oraz uwzględnienie sytuacji awaryjnych, takich jak zatrzymanie robota podczas aktywnego działania RTPM.
Real Time Path Modification jest narzędziem pozwalającym realizować funkcje, które tradycyjnie wymagałyby zatrzymywania robota, wykonywania pomiaru i ponownego planowania ruchu. Przy właściwym wykorzystaniu może znacząco zwiększyć płynność procesu oraz skrócić czas cyklu, zachowując jednocześnie wysoką precyzję działania.
Autor artykułu:
Michał Furgała
Asystent ds. sprzedaży systemów zrobotyzowanych
Student IV roku kierunku Automatyka i robotyka na Akademii Górniczo-Hutniczej w Krakowie