Dynamiczna zmiana tool ID w module CoreCubic-S robotów Kawasaki Robotics
Kontakt w sprawie artykułu: Kamil Żurawski - 2026-11-18
Dynamiczna zmiana tool ID w module CoreCubic-S umożliwia zmianę identyfikatora przypisanego do narzędzia podczas działania programu robota. Jest koniecznym uzupełnieniem zmiany dokonanej w programie AS. Bez aktualizacji tool ID moduł CoreCubic-S zatrzyma działanie robota. Dynamiczna zmiana znajduje zastosowanie, gdy robot w czasie pracy zmienia wykorzystywane narzędzie, lub gdy parametry geometryczne efektora ulegają zmianie (np. w wyniku zamknięcia szczęk chwytaka).
Moduł CoreCubic-S umożliwia przypisanie zewnętrznego sygnału bezpieczeństwa do funkcji zatrzymania awaryjnego robota, a także skonfigurowanie wyjścia bezpieczeństwa, przekazującego do urządzenia nadrzędnego (na przykład sterownika Safety PLC) informację o wykonaniu polecenia odłączenia zasilania silników.
Zakres przedstawionej konfiguracji
Opisana konfiguracja obejmuje:
1. Wykonanie połączeń elektrycznych.
2. Zmianę ustawień i stanów systemowych switchów.
3. Definiowanie modelu narzędzia.
4. Testy zaimplementowanej funkcjonalności.
Do obsługi wejść i wyjść bezpieczeństwa wymagana jest dodatkowa płyta Safety I/O.
Konfiguracja połączeń elektrycznych
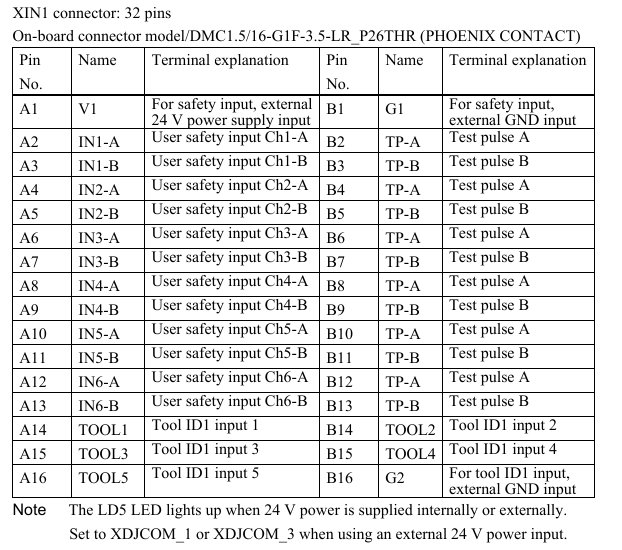
Tool ID zmienia się poprzez podanie sygnału na odpowiednie piny złącza XIN1. Numer tool ID jest reprezentowany jako liczba zapisana w systemie binarnym. Do jego ustawiania można wykorzystać piny od A14 do A16 oraz od B14 do B15, co pozwala na zdefiniowanie maksymalnie 25 = 32 różnych identyfikatorów Tool ID. Tool 1 przyjęto jako najmniej znaczący bit (LSB).
Przykładowo:
- tool ID = 1 wybierzemy poprzez brak sygnału, ponieważ odpowiada to wartości binarnej 0
- tool ID = 2 wybierzemy poprzez podanie sygnału na pin A14, ponieważ 20=1
- tool ID = 3 wybierzemy poprzez podanie sygnału na pin B14, ponieważ 0 + 21 = 2
- tool ID = 4 wybierzemy poprzez podanie sygnału na piny A14 i B14, ponieważ 20 + 21 = 3
- i tak dalej.
Dokładne wykorzystanie zastosowanie pinów złącza XIN1 pokazano na rysunku 1.
Na rysunku 2 oraz rysunku 4 przedstawiono schematy połączeniowe dla płyty bezpieczeństwa zasilanej odpowiednio z zewnętrznego oraz wewnętrznego źródła zasilania. Zdjęcie rzeczywistych połączeń wykorzystanych w przykładzie pokazano na rysunku 3.
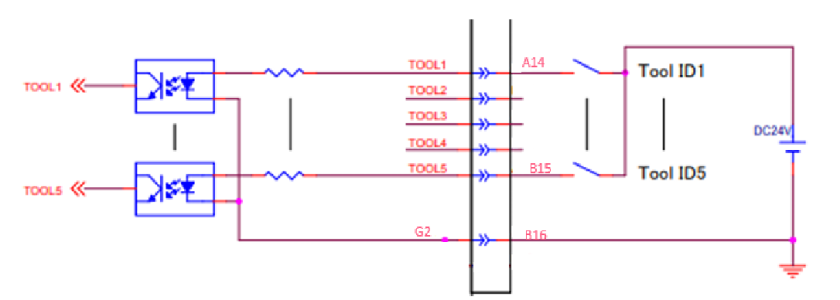
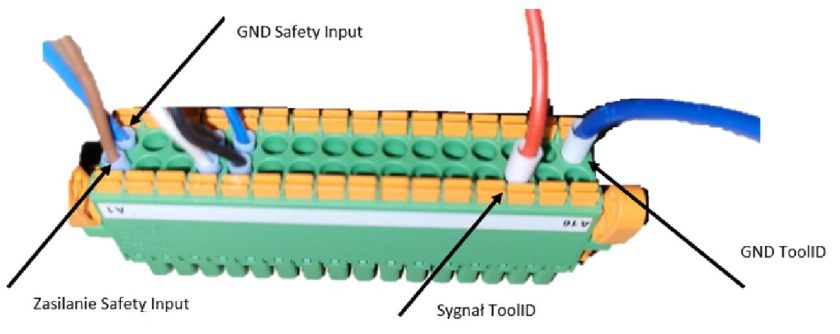
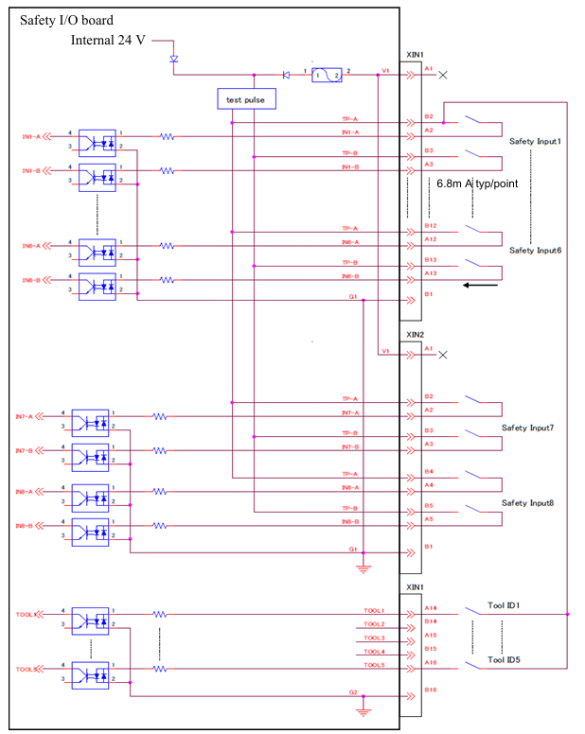
W przykładowym rozwiązaniu opisanym w dalszej części poradnika wykorzystano zewnętrzne źródło zasilania oraz przekaźnik służący do przekazywania sygnału z wyjścia robota.
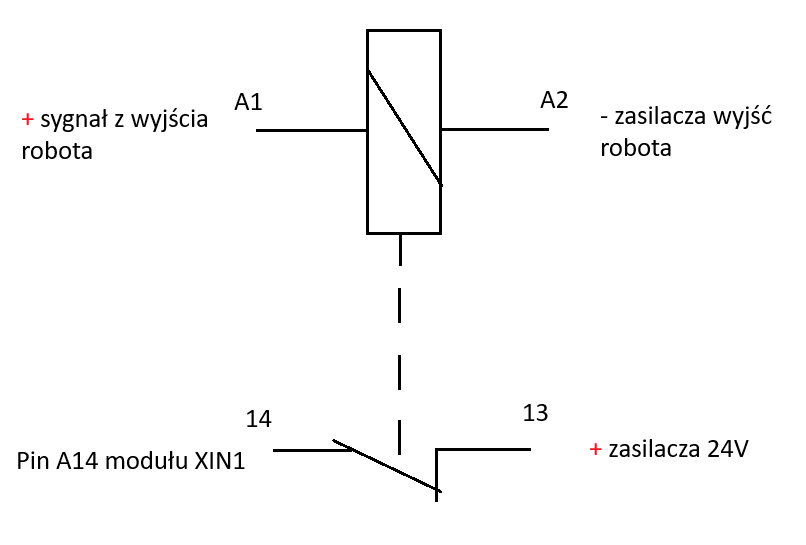
Uwaga: Przedstawione w instrukcji rozwiązania mają charakter poglądowy i służą wyłącznie do demonstracji oraz przetestowania funkcji dynamicznej zmiany tool ID. Zastosowane przykłady zostały dobrane w sposób możliwie prosty i przejrzysty, aby ułatwić zrozumienie zasady działania funkcjonalności. W rzeczywistych aplikacjach sposób realizacji zmiany tool ID powinien zostać każdorazowo zweryfikowany pod kątem wymagań bezpieczeństwa aplikacji oraz obowiązujących norm. W zależności od poziomu ryzyka może być konieczne zastosowanie dedykowanego sterownika bezpieczeństwa lub innych środków ochronnych zgodnych z przyjętą koncepcją bezpieczeństwa.
Zmiana ustawień i stanów systemowych switchy
Stan poniższych przełączników można zmienić za pomocą Teach Pendanta, przechodząc do menu MENU → Aux Function → 5. Advanced Setting → 2. System Switch.
Alternatywnie przełączniki można skonfigurować z poziomu konsoli Teach Pendanta, wykorzystując polecenia:
CCS_TOOLCHG ON/OFF
CCS_AUXTOOL1 ON/OFF
W przedstawionym przykładzie:
CCS_TOOLCHG = ON
Umożliwia zmianę numeru narzędzia w CoreCubic-S z poziomu programu AS. Gdy przełącznik jest ustawiony na OFF, numer narzędzia przesyłany z programu AS do CoreCubic-S pozostaje stale równy 1.
CCS_AUXTOOL1 = OFF
Parametr określa mapowanie narzędzi pomiędzy funkcją Block Teaching a programami tworzonymi w języku AS.
Przy ustawieniu ON narzędzia 1-9 zdefiniowane w Block Teaching odpowiadają narzędziom 1-9 w CoreCubic-S, natomiast narzędzia 1-9 zdefiniowane w języku AS odpowiadają narzędziom 10-18 w CoreCubic-S.
Przy ustawieniu OFF zależność jest odwrotna: narzędzia 1-9 zdefiniowane w języku AS odpowiadają narzędziom 1-9 w CoreCubic-S, natomiast narzędzia 1-9 z Block Teaching odpowiadają narzędziom 10-18 w CoreCubic-S.
Należy przejść do ustawień tool ID:
CCS-Setting → Monitorin Settings → Common → ToolID Spec
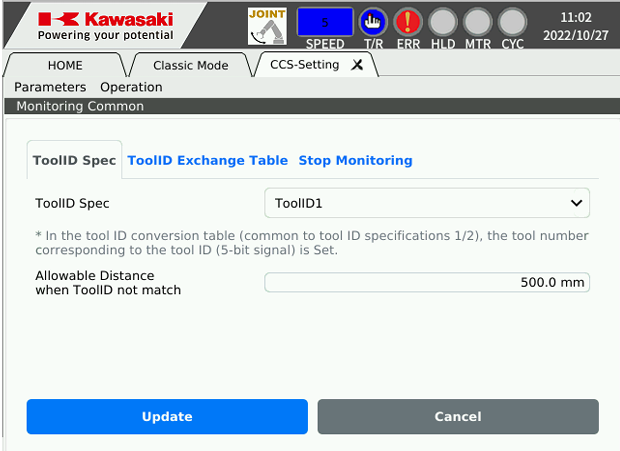
Tool ID 1
Numer narzędzia jest wyznaczany na podstawie kombinacji aktualnie aktywnego numeru narzędzia oraz numeru narzędzia wynikającego ze stanów wejść Tool ID 1 ustalonych wejść bezpieczeństwa (Fixed Safety Input).
Tool ID 2
Numer narzędzia jest wyznaczany na podstawie kombinacji aktualnie aktywnego numeru narzędzia oraz numeru narzędzia wynikającego ze stanów wejść Tool ID 2 wewnętrznych wejść bezpieczeństwa (Internal Safety Input).
W przykładzie wykorzystano Tool ID 1.
Dodatkowo należy określić maksymalny dystans, jaki robot może pokonać przy rozbieżności numerów narzędzi w programie AS i CoreCubic-S. Po przekroczeniu tej wartości wygenerowany zostanie błąd.
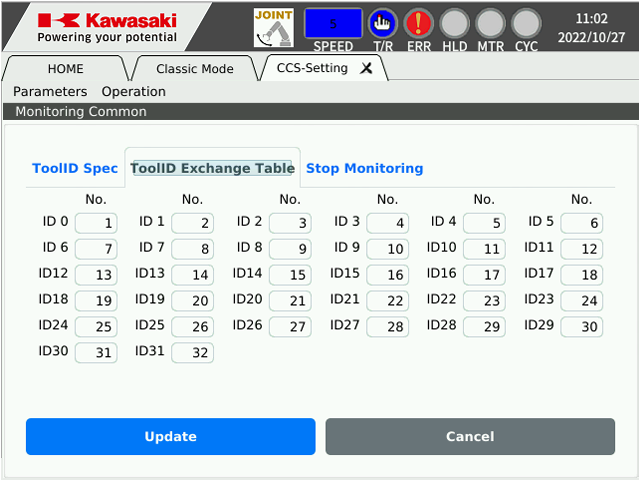
Należy przejść do zakładki Tool Exchange Table i przyporządkować numery narzędzi do odpowiadającym im wartościom binarnym na wejściach TOOL (wartości z rysunku 1).
Definicja modelu narzędzia
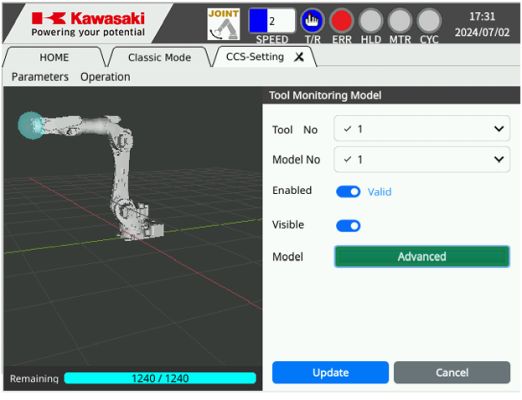
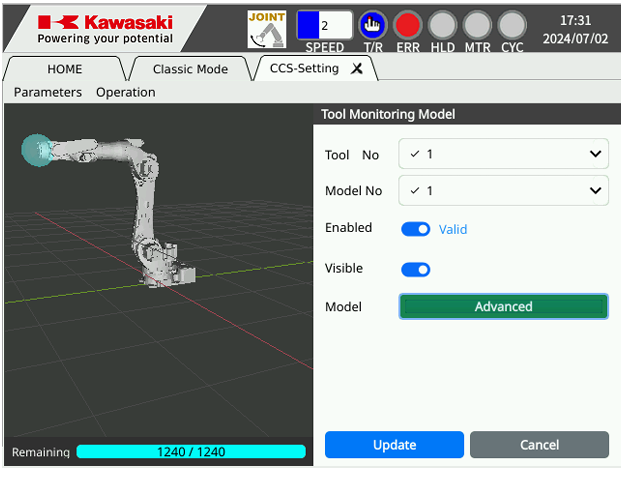
Ustawienia modelu toola w CoreCubic-S można zmienić z poziomu Teach Pendanta. Należy przejść do:
CCS-Setting → Monitorin Settings → Motion Area → Tool Monitoring Model
Testowanie dynamicznej zmiany tool ID
Przed rozpoczęciem testów należy zapisać konfigurację. Należy przejść do:
CCS-Setting → CoreCubic-S → Write CoreCubic-S
Funkcja Write CoreCubic-S zapisuje skonfigurowane parametry w systemie CoreCubic-S.
Po rozpoczęciu zapisu nie należy wyłączać aplikacji do momentu wyświetlenia komunikatu potwierdzającego prawidłowe zakończenie operacji.
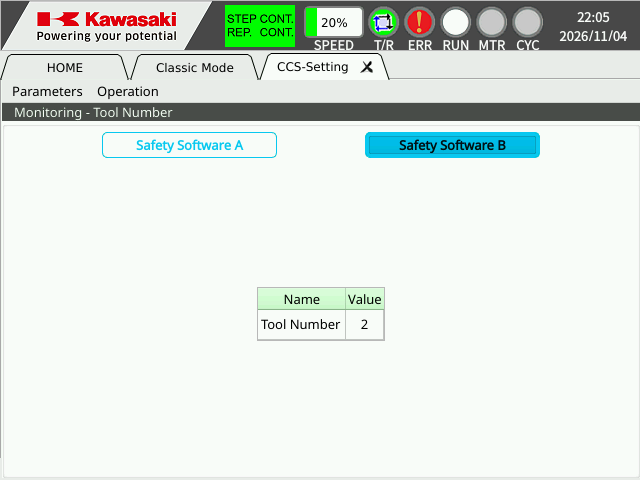
Podgląd aktualnie ustawionego tool ID jest możliwy z poziomu Teach Pendanta. Należy przejść do:
CCS-Setting → Status → Monitoring → Tool ID
Przykładowy program w języku AS do testów działania funkcjonalności:
.PROGRAM tool_check ()
  WHILE TRUE DO
   signal -4
   TOOL tl2, 2
   TWAIT 1

   JMOVE P_tool_c1
   TWAIT 1
   signal 4
   TOOL tl1, 1
   TWAIT 1

   JMOVE P_tool_c2
   TWAIT 1
  END
.END
Test poprawności działania dynamicznej zmiany tool ID należy wykonywać poprzez obserwację zmieniającego się numeru narzędzia na Teach Pendancie podczas pracy robota. Należy obserwować, czy zmiana tool ID na Teach Pendancie następuje zgodnie z założeniami oraz programem w języku AS. W przypadku błędnej konfiguracji błąd pojawi się po przejechaniu przez robota, zdefiniowanego wcześniej maksymalnego dystansu, gdy tool ID są niezgodne (rysunek 6).
Funkcje wykorzystane w programie AS
Program testowy wykorzystuje następujące funkcje oraz instrukcje języka Kawasaki AS:
- SIGNAL – umożliwia sterowanie (ON lub OFF) sygnałami wejść i wyjść robota.
- TOOL – określa narzędzie, które ma być użyte przez zmienną pozycji i numer narzędzia: TOOL zmienna wartości transformacji , numer narzędzia
- TWAIT – wstrzymuje wykonywanie programu na określony czas.
- JMOVE – wykonuje ruch złączowy robota do wskazanego punktu.
Częste błędy
E4352 – niezgodność parametrów bezpieczeństwa CoreCubic-S
Pojawia się przy wykryciu niezgodności pomiędzy parametrami transformacji narzędzia a wartościami zapisanymi w CoreCubic-S.
W celu eliminacji błędu należy:
- uruchomić aplikację konfiguracyjną i odczytać aktualne parametry robota,
- zweryfikować poprawność parametrów transformacji narzędzia,
- zapisać parametry poprzez CoreCubic-S Write,
- uruchomić ponownie kontroler.
Źródła
[1] Kawasaki Robot Controller F Series Controller CoreCubic-S Instruction Manual 90201-1489DED